เชื่อมระบบโดรนกับหลักฐานการตรวจผล
แยกระบบย่อย เขียน requirement ที่วัดได้ แล้วจับคู่กับวิธีตรวจและหลักฐานที่มีขอบเขตชัดเจน
G04 · บทแกน 30 นาที · ฝึกบนคอมพิวเตอร์
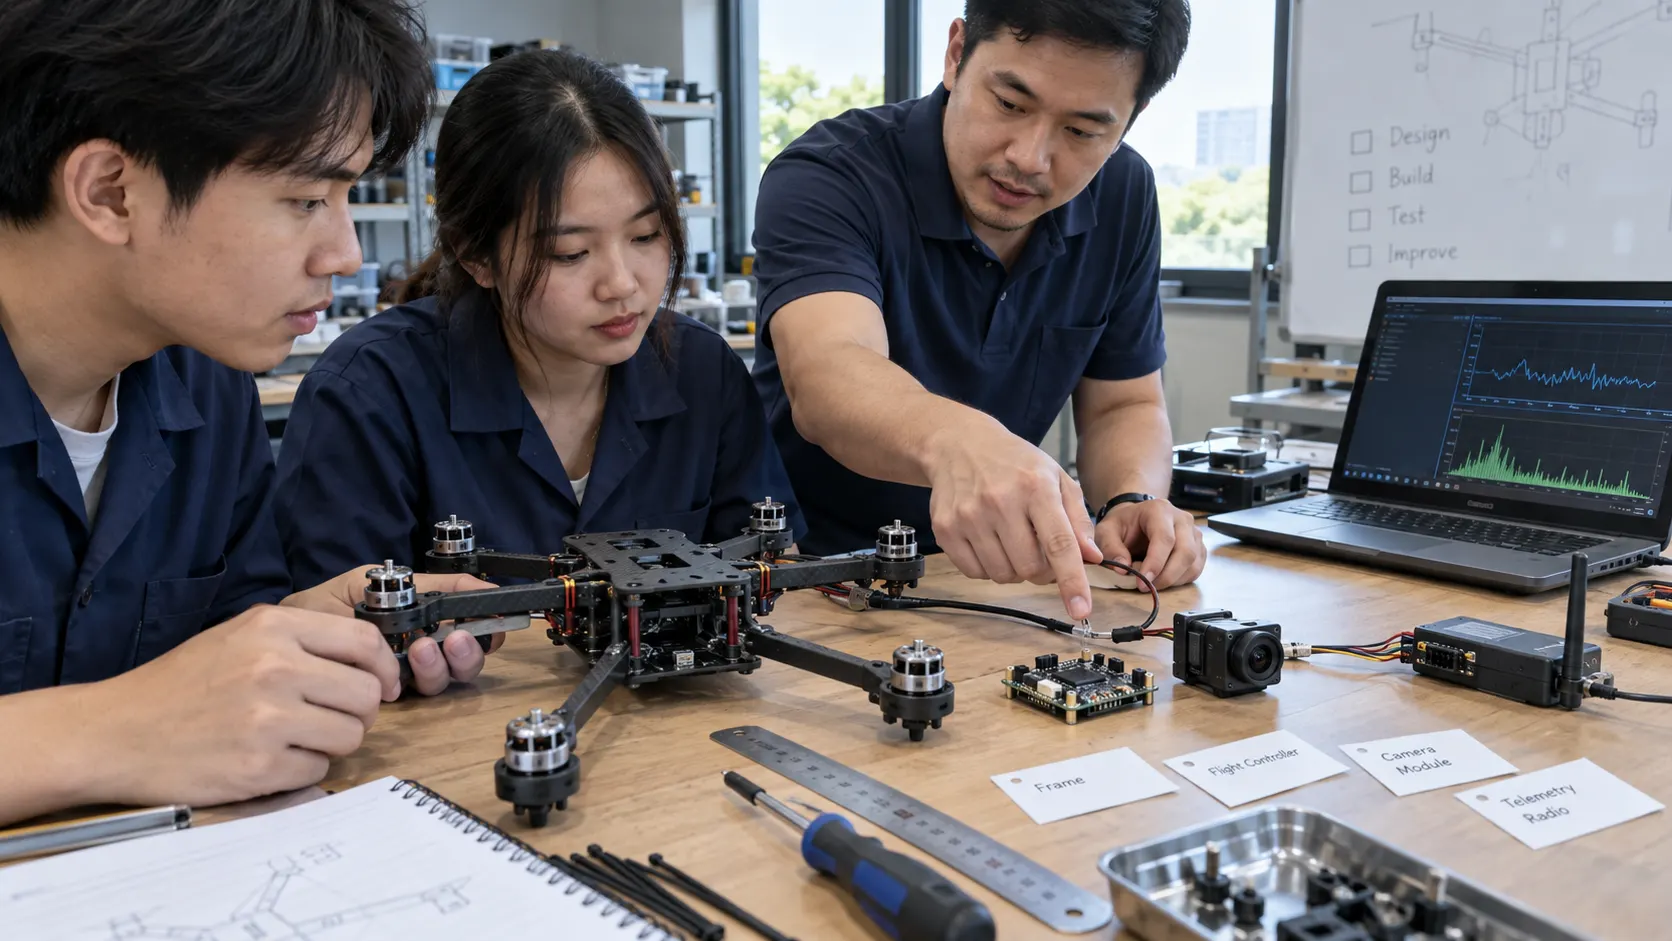
แยกระบบย่อย เขียน requirement ที่วัดได้ แล้วจับคู่กับวิธีตรวจและหลักฐานที่มีขอบเขตชัดเจน
เป้าหมายและการเตรียมตัว
บทแกน G04 ใช้ 30 นาที: อ่าน 5 วาดระบบ 5 เขียนตาราง 15 และตรวจย้อน 5 นาที ใช้ G04-verification.csv บนคอมพิวเตอร์ เมื่อจบต้องมีข้อกำหนดที่วัดได้ 5 ข้อและแยก “แผนทดสอบ” จาก “ผลที่ทดสอบแล้ว” ได้ ส่วนสถานีอุปกรณ์หรือการจำลองระยะยาวตามแผนแต่ละสายยังเป็นกิจกรรมเพิ่มเติม
กล้องตรวจพบ ไม่ได้แปลว่าโดรนตอบสนองแล้ว
วาด flight controller, sensor/กล้อง, ระบบสื่อสาร C2, คอมพิวเตอร์ประมวลผล และผู้รับข้อมูลเป็นคนละส่วน ลูกศรควรบอกชนิดข้อมูลหรือคำสั่ง เช่นภาพจากกล้องไปประมวลผล หรือสถานะจาก controller ไปสถานีภาคพื้น ไม่เหมารวมว่าภาพและคำสั่งควบคุมเดินทางเหมือนกันทุกระบบ
เมื่อคอมพิวเตอร์แสดงกรอบวัตถุได้ เรามีหลักฐานเฉพาะการประมวลผลภาพนั้น ยังต้องตรวจส่วนต่ออื่นก่อนสรุปว่าข้อมูลไปถึงผู้รับหรือการตอบสนองถูกต้อง ภาพตัวอย่างในบทเป็นภาพแนวคิด ไม่ใช่ผังต่อสายสำหรับอากาศยานรุ่นใด
เปลี่ยนคำกว้างให้ตรวจได้
“รายงานเร็ว” ยังไม่บอกเวลาเริ่มและสิ้นสุด เปลี่ยนเป็นตัวอย่างสมมติ “เมื่ออ่านภาพทดสอบเข้าสคริปต์ ให้เขียน JSON ผลลัพธ์ภายใน 200 ms ต่อภาพ ในเครื่องและชุดข้อมูลที่ระบุ” แล้วต้องระบุวิธีจับเวลา จำนวนรอบ และค่าที่รายงาน เกณฑ์ 200 ms เป็นเลขฝึก ไม่ใช่มาตรฐานโดรน
แต่ละแถวมีรหัส เช่น R01, ข้อกำหนด, หน่วย/เกณฑ์, วิธีตรวจ, รุ่นระบบ, หลักฐาน และสถานะ ใช้รหัสเดิมเมื่ออ้างข้ามเอกสาร หากแก้ requirement ให้บันทึก revision เพื่อไม่เอาผลเก่ามารับรองข้อใหม่โดยอัตโนมัติ
Verification ถามว่างานเป็นไปตามข้อกำหนดหรือไม่ ส่วน validation ถามว่าผลตอบโจทย์ผู้ใช้ในบริบทที่ต้องการหรือไม่ ไฟล์ JSON ถูก schema อาจผ่าน verification แต่ถ้าผู้ใช้ต้องการพิกัดและไฟล์มีเพียงรหัสภาพ ก็ยังไม่ตอบโจทย์งานนั้น
ลงมือทำและตรวจย้อน
- วาดกล่องระบบ 5 ส่วนและลูกศรข้อมูล เปิด CSV ที่มีโจทย์กว้าง 5 ข้อ
- เขียนข้อกำหนดให้ตรวจได้สำหรับรูปแบบไฟล์ รหัสภาพ การจัดการภาพอ่านไม่ได้ เวลา และการบันทึกรุ่น ระบุเกณฑ์สมมติอย่างเปิดเผย
- เลือกวิธีตรวจ เช่นตรวจไฟล์ ทดสอบด้วย input ปกติ หรือทดสอบกรณีผิดพลาด บันทึกชื่อหลักฐานที่ตั้งใจเก็บ
- ใส่สถานะ
plannedจนกว่าจะทำจริง ไม่มีไฟล์ log ก็ไม่เขียนว่าpassed - ให้เพื่อนเลือกหนึ่งแถวและถามว่าใช้เครื่องรุ่นอื่นหรือ input อีกแบบแล้วหลักฐานนี้ยังครอบคลุมหรือไม่
ตัวอย่าง R03: “เมื่อเปิดไฟล์ภาพไม่ได้ โปรแกรมต้องบอกชื่อไฟล์และเหตุขัดข้องโดยไม่เขียนผลตรวจจับปลอม” ทดสอบด้วยชื่อไฟล์ที่ไม่มีในสภาพแวดล้อมฝึก เก็บข้อความและรุ่นโปรแกรม พร้อมระบุว่ายังไม่ได้ทดสอบกล้องเสียระหว่างภารกิจ
ตรวจชิ้นงานและบรรณานุกรม
คะแนนผังระบบ 20, ข้อกำหนด 5 ข้อ 35, วิธีตรวจ/หลักฐาน 30, รุ่นและข้อจำกัด 15 เป้าหมาย 75/100 และไม่แสดงแผนเป็นผลทดลองจริง
- การทดสอบและตรวจผลโดรน
- NASA. (2023). Appendix D: Requirements Verification Matrix. รองรับรหัสเฉพาะ แหล่ง requirement และวิธีตรวจ ไม่คัดลอกตัวอย่างภารกิจมาเป็นเกณฑ์โดรน
- NASA. (2023). Appendix I: Verification and Validation Plan Outline. ใช้ช่วยวางหลักฐานและขอบเขตการตรวจ
สืบค้น 8 กันยายน 2569 เกณฑ์และสถานการณ์บน PC ออกแบบเพื่อฝึก ไม่ใช้ทดแทนการตรวจระบบบินจริง