Simulation tools for payloads and drone shows
เลือกหน้าที่ของ Skybrush, ArduPilot/Gazebo และ Crazyswarm2 พร้อมช่องทางดาวน์โหลด สิทธิ์ และข้อจำกัด
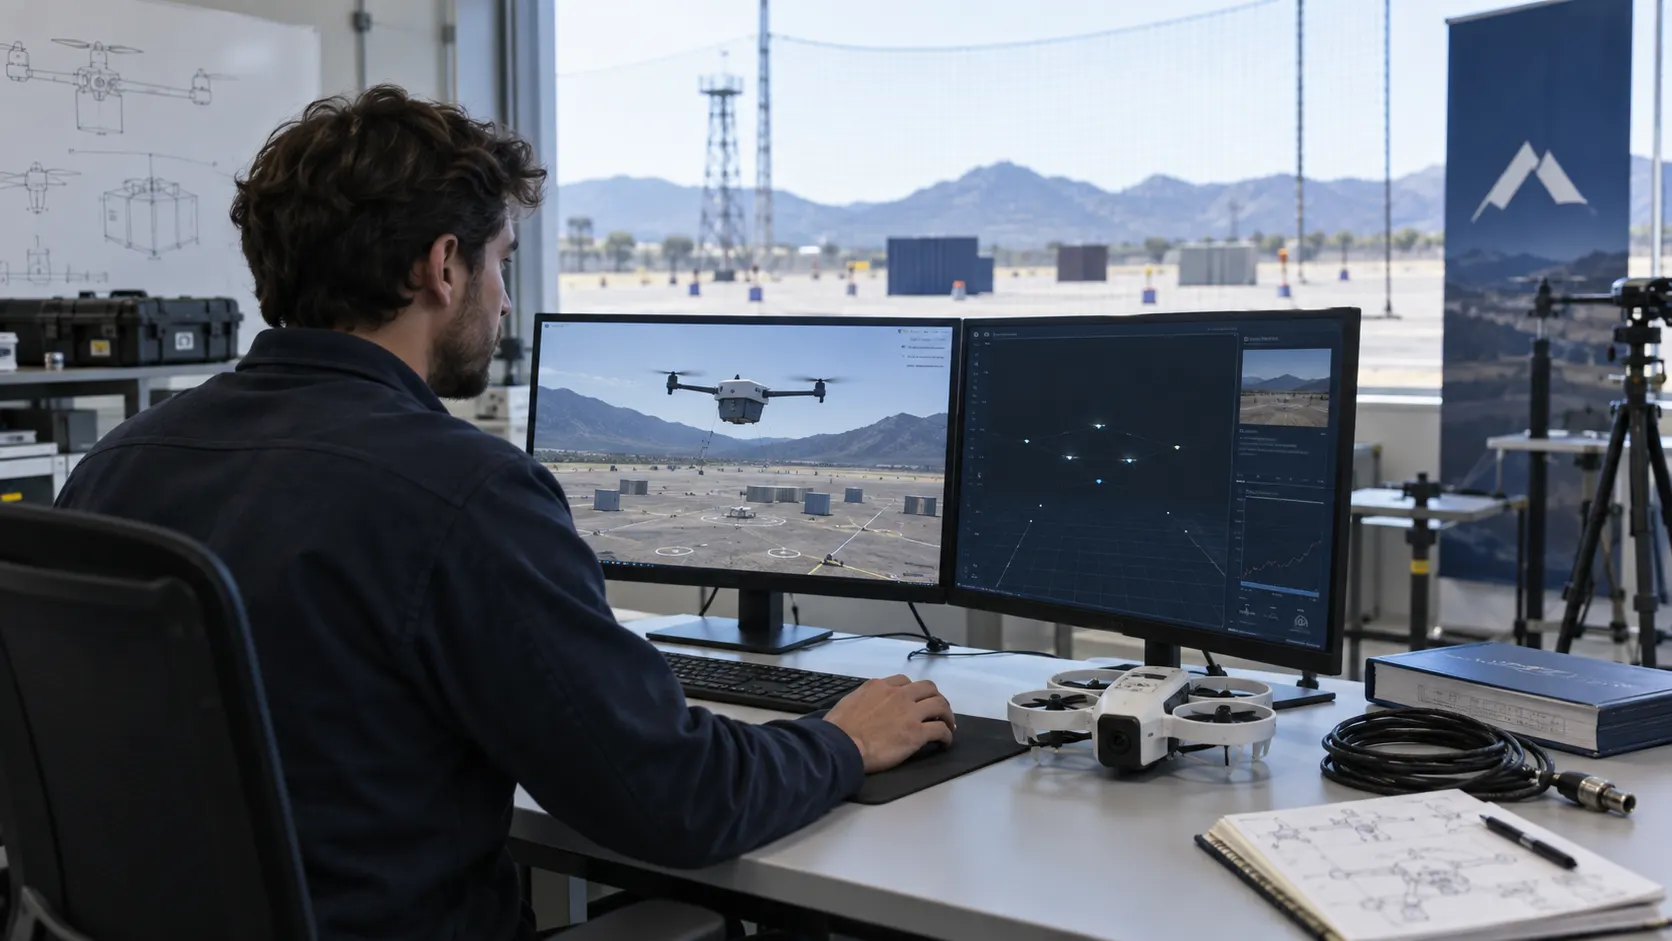
เลือกเครื่องมือตามคำถาม
ใช้เครื่องมือออกแบบโชว์เพื่อสร้างรูปและเวลา ใช้ simulator เพื่อศึกษาการเคลื่อนที่ และใช้ SITL เมื่อต้องตรวจการตอบสนองของซอฟต์แวร์ควบคุม การเชื่อมทั้งสามต้องมีข้อตกลงเรื่องพิกัด เวลา หน่วย และชนิดข้อมูล การส่งออกไฟล์ได้อย่างเดียวจึงยังไม่ยืนยันว่าอีกระบบอ่านได้ถูกต้อง
เครื่องมือจากแหล่งต้นทาง
| เครื่องมือ / ดาวน์โหลด | ใช้เริ่มเรื่องใด | ข้อจำกัดที่ต้องรู้ |
|---|---|---|
| Skybrush Studio · GitHub | ออกแบบรูป เวลา ไฟ และตรวจโชว์ | addon ใช้ GPL-3.0-or-later; งานวางแผน/ส่งออกพึ่ง Studio Server และ Community ใช้อินเทอร์เน็ต |
| ArduPilot Gazebo plugin | เชื่อม SITL กับโลกและโมเดล | plugin ใช้ LGPL-3.0; ตรวจ license ส่วนอื่นแยก และไม่ถือว่ามีโหลดแขวนครบโดยอัตโนมัติ |
| Crazyswarm2 | ฝูง Crazyflie บน ROS 2 | MIT; ต้องบันทึกว่าเปิด dynamics หรือใช้การแสดงผลแบบใด |
| gym-pybullet-drones | โจทย์ควบคุมและหลายลำใน Python | MIT; เป็นฐานวิจัย ต้องปรับโมเดลและตรวจสภาพแวดล้อม |
| Skybrush Server | ศึกษาการสื่อสารและจัดการฝูง | GPL-3.0; คนละส่วนกับ Studio Server สำหรับ transition planning |
| FSC Lab / px4_command | ศึกษาโหลดแขวนและตัวควบคุม | GPL-3.0; เอกสารใช้ ROS/Gazebo รุ่นเก่า ต้องประเมินการย้ายระบบ |
ข้อมูลใบอนุญาตนี้อ้างจาก repository ที่ตรวจวันที่ 23 กันยายน 2569 ก่อนนำโค้ดไปใช้ให้ตรวจ LICENSE ของ revision จริง รวม dependencies และ assets แยกกัน
เริ่มต้นบน Windows และ Linux
สำหรับงานออกแบบ ให้ตรวจรุ่น Blender ที่ addon รองรับและใช้ชุดติดตั้งจากผู้พัฒนา สำหรับงาน SITL/ROS ให้เริ่มจาก OS ที่คู่มือของชุดนั้นระบุ Linux ไม่ได้หมายถึงใช้ได้ทุก distribution และ Windows ผ่าน WSL ไม่เท่ากับรองรับแบบ native ดู การเตรียมคอมพิวเตอร์
เส้นทางเริ่ม Skybrush: ติดตั้ง Blender รุ่นที่ตรงคู่มือ → ติดตั้ง addon ZIP จากผู้พัฒนา → เปิดตัวอย่างง่าย → ตรวจภาพและข้อจำกัด → บันทึกแผนกับรุ่น หากบริการวางแผนไม่พร้อม ให้บันทึกข้อจำกัดนั้น ไม่ถือว่าการแสดงภาพคือการตรวจ transition แล้ว
เส้นทางเริ่ม Crazyswarm2: เตรียม ROS 2 ตามคู่มือ → ทดสอบตัวอย่าง simulation → ตรวจ backend ใน server.yaml → เก็บ log ก่อนเพิ่มจำนวนลำ คู่มือ simulation มีคำสั่งตัวอย่างสำหรับ backend จำลองโดยเฉพาะ
ข้อตกลงก่อนเชื่อมระบบ
ระบุว่าพิกัดเป็น ENU หรือ NED และแกนของ body frame เป็นอย่างไร ใช้เวลาจำลองเดียวกันเมื่อเทียบข้อมูล ตรวจ mapping หมายเลขโดรนและหน่วย m/s ไฟล์ .skyc ของ Skybrush บรรจุเส้นทางและโปรแกรมไฟ แต่บทเรียนนี้ยังไม่ได้สร้างตัวนำเข้า DroneSim หรือยืนยันการเชื่อม .skyc กับ Gazebo
แบบฝึก: เลือกเครื่องมือสองตัว เขียนข้อมูลที่ต้องส่งหากเชื่อมกัน และหลักฐานที่ยังขาด ผ่านเมื่อแยกหน้าที่ของ planner, physics และ controller ได้ ดู แหล่งดาวน์โหลด
บรรณานุกรมและแหล่งต้นทาง
ตรวจเอกสารวันที่ 23 กันยายน 2569
- Skybrush. Studio: features and service limitations
- Skybrush. Studio for Blender: source and license
- ArduPilot. ardupilot_gazebo: plugin and installation guide
- IMRCLab. Crazyswarm2: ROS 2 stack for Crazyflie
- IMRCLab. Crazyswarm2 Usage: Simulation
- Learning Systems Lab. gym-pybullet-drones
- Skybrush. Server: fleet communication and management
- FSC Lab / Longhao Qian. px4_command: tethered payload flight control