GNSS and constrained navigation
แยกข้อมูลตำแหน่งจากระบบควบคุมและการหลบสิ่งกีดขวาง เพื่ออ่านสถานะอากาศยานอย่างมีบริบท
GNSS เป็นส่วนหนึ่งของระบบประมาณสถานะ
GNSS ครอบคลุมระบบนำทางดาวเทียม โดย GPS เป็นหนึ่งในระบบเหล่านั้น ตัวรับและซอฟต์แวร์นำข้อมูลไปประมาณตำแหน่ง เวลา และค่าที่เกี่ยวข้อง ส่วน flight controller รวมข้อมูลเซนเซอร์เพื่อใช้ควบคุม การมีพิกัดจึงไม่เท่ากับรู้สิ่งกีดขวางหรือสภาพอากาศรอบลำ
ทำไมตำแหน่งจึงไม่นิ่งเสมอ
สิ่งบดบังและสัญญาณสะท้อนใกล้อาคารอาจกระทบข้อมูล ตำแหน่งผิดไม่ได้มีสาเหตุเดียว ให้ดูสถานะ estimator คุณภาพการวัด เวลา และความสอดคล้องกับเซนเซอร์อื่น ไม่ใช้จำนวนดาวเทียมเพียงค่าเดียวรับรองความแม่นยำ
| ข้อมูล | สิ่งที่ควรถาม |
|---|---|
| ตำแหน่งและเวลา | มีข้อมูลใหม่ต่อเนื่องหรือค่าค้างอยู่ |
| สถานะ estimator | ระบบยอมรับข้อมูลหรือมีคำเตือนใด |
| Home / altitude | บันทึกเมื่อใดและใช้ระดับอ้างอิงอะไร |
| โหมดบิน | เมื่อข้อมูลเปลี่ยน ระบบรุ่นนี้มีพฤติกรรมอย่างไรตามคู่มือ |
ทดลองก่อนต่อยอด
ใน SITL ให้ใช้แบบจำลองและ firmware ที่ตรึงเวอร์ชัน เก็บ log และดู target เทียบ estimate/actual ตามความหมายของ simulator นั้น ถ้าจำลองข้อมูลตำแหน่งขาดหาย ให้ทำเฉพาะในสภาพแวดล้อมจำลองและอ่านพฤติกรรมจากคู่มือรุ่น ไม่ทดสอบด้วยการรบกวนสัญญาณจริง
ทบทวนการจำลองบิน → แล้วศึกษาการนำทางจากกล้องและ IMU เมื่อมีพื้นฐาน Computer Vision แล้ว
แหล่งอ้างอิงและขอบเขต
ตรวจแหล่งข้อมูล 7 กันยายน 2569 เรียบเรียงประกอบองค์ความรู้ที่ DTI เอื้อเฟื้อ
F14: HDOP บอกผลของเรขาคณิตภายใต้โมเดล
| ตัวแปร | ความหมายและหน่วยเข้า → ออก | ช่วง/แหล่งค่า |
|---|---|---|
| G, Q | เมทริกซ์เรขาคณิตและ covariance แบบ normalized (เข้า/คำนวณ) ไร้หน่วย | G ต้องมี rank ครบ; Q=(GᵀG)⁻¹ |
| q_EE, q_NN | แนวทแยง Q ในกรอบ ENU ไร้หน่วย (เข้า) | ≥0 จากเรขาคณิตดาวเทียม; ต้องแปลง covariance มายัง ENU |
| σ_range | ส่วนเบี่ยงเบนมาตรฐาน error ระยะ (เข้า) m | ≥0; โจทย์สมมติ ไม่ใช่ค่าจาก HDOP |
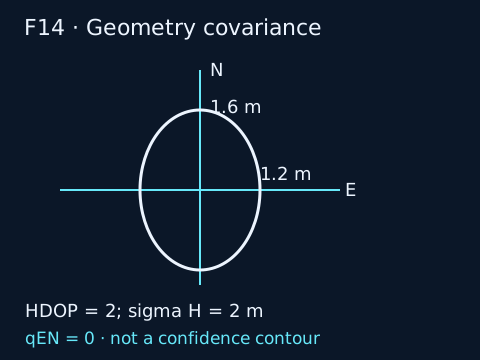
| HDOP, σ_H | ตัวคูณไร้หน่วย และ horizontal RMS m (ออก) | ไม่ใช่รัศมีความเชื่อมั่น |
ระดับขั้นสูง · แบบจำลองเพื่อการเรียนรู้ · คำถาม: เมื่อเรขาคณิตดาวเทียมเดิม แต่ความแปรปรวนของระยะเปลี่ยน ความคลาดเคลื่อนแนวราบตามโมเดลเปลี่ยนเท่าใด?
Q = (GᵀG)⁻¹; HDOP = √(q_EE + q_NN); σ_H = σ_range × HDOP
สมมติ error ของระยะแต่ละดาวเทียมมีค่าเฉลี่ยศูนย์ อิสระ และ variance เท่ากัน σ_range² จึงได้ covariance ตำแหน่ง P=σ_range²Q และ σ_H=√(σ_E²+σ_N²) เป็น RMS แนวราบภายใต้โมเดลนี้ การแปลง covariance ต้องรวมกรอบพิกัด ไม่ใช่อ่านช่อง ECEF เป็น E/N โดยตรง
HDOP ต่ำบอกเพียง geometry ที่เอื้อกว่าเมื่อเงื่อนไขอื่นคงเดิม ไม่รับรองตำแหน่งจริง ไม่บอก multipath หรือ bias และไม่ใช่รัศมี 68%/95% หาก error มี bias, correlation หรือน้ำหนักต่างกันต้องใช้โมเดล covariance ที่เหมาะสม; G rank ไม่ครบห้ามฝืนกลับเมทริกซ์
ตัวอย่างแทนค่า
โจทย์ให้ q_EE=1.44, q_NN=2.56 และ σ_range=1 m จึง HDOP=√4=2 และ σ_H=2×1=2 m หน่วยคือไร้หน่วยคูณเมตร รูปวงรีใช้เพื่อแสดง σ_E=1.2 m กับ σ_N=1.6 m โดยสมมติ cross-covariance ศูนย์ ไม่ได้แสดงขอบเขตความเชื่อมั่น
แบบฝึกเปลี่ยนค่า
คง geometry เดิม แต่เปลี่ยน σ_range เป็น0.5 m จะได้ HDOP และ σ_H เท่าใด? อ้างความแม่นยำ95%ได้หรือไม่?
เปิดเฉลย F14
HDOP=2 เท่าเดิม; σ_H=1 m ยอมรับ ±0.000001 m ยังอ้าง95%ไม่ได้เพราะไม่ได้กำหนดการกระจายและ confidence construction
อ้างอิง: ESA Navipedia: Positioning Error, Formal/Predicted Accuracy (P4A01); ตรวจ26กันยายน2569 ตัวเลขทั้งหมดเป็นโจทย์สังเคราะห์
เชื่อมความรู้กับภารกิจและข้อมูล
ตำแหน่งที่เครื่องรายงานต้องอ่านพร้อมสถานะและข้อจำกัด ไม่ใช้การมีพิกัดเป็นหลักฐานว่าเก็บข้อมูลได้ตามเกณฑ์งานสำรวจ หากต้องยืนยันคุณภาพผลผลิต ต้องมีการตรวจอิสระตามวิธีที่ตกลงไว้ อ่านแหล่งอ้างอิง: WebODM — Ground Control Points
ฝึกตรวจความเข้าใจ: แยกในใบงานว่าค่าใดมาจากอุปกรณ์ ค่าใดเป็นจุดควบคุม และค่าใดเป็นจุดตรวจที่ไม่ได้ใช้ปรับโมเดล
อ่านต่อ บทที่ใช้ความรู้นี้ในงานจำลอง · ทบทวนแหล่งข้อมูล 26 กันยายน 2569
ดาวน์โหลดชุดฝึกการนำทางและภารกิจขั้นสูง (CSV/JSON พร้อมเฉลย) · แบบจำลองสังเคราะห์พร้อมสมมติฐานและข้อจำกัด