Searching for victims with RGB and thermal imagery
อ่านภาพปกติและภาพความร้อนร่วมกัน รู้ข้อจำกัดสิ่งบดบัง และส่งต่อจุดต้องสงสัยให้ตรวจยืนยัน
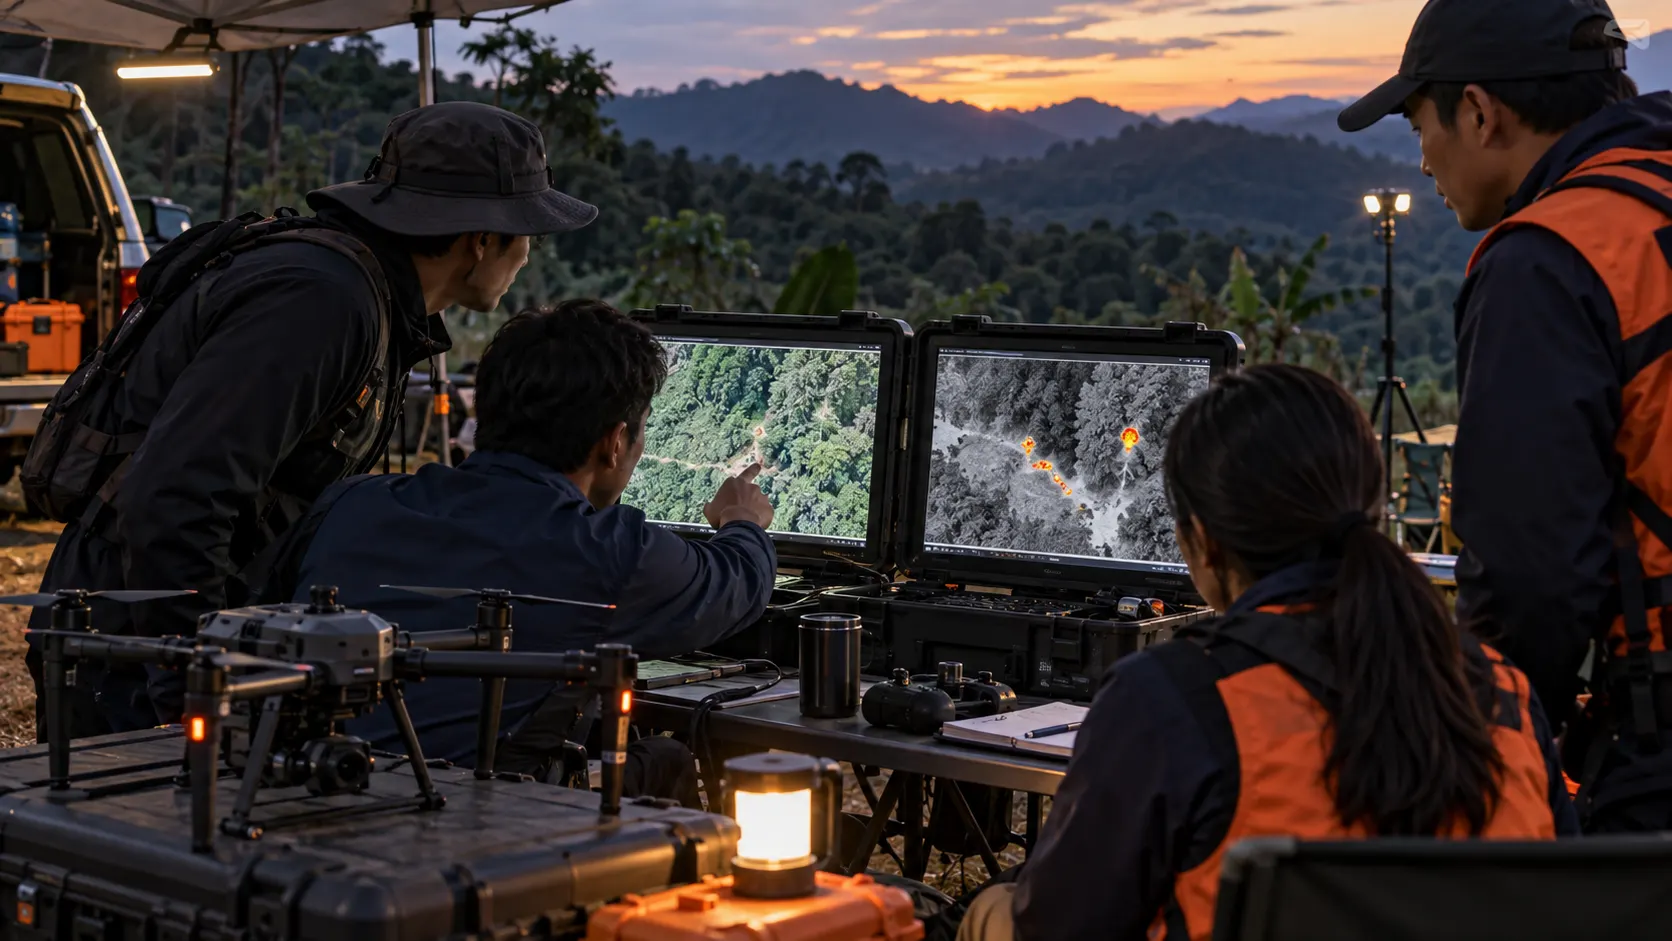
กล้องสองแบบให้ข้อมูลต่างกัน
RGB บันทึกภาพแสงที่มองเห็น ช่วยอ่านรูปร่าง เสื้อผ้า และสภาพแวดล้อม ส่วนกล้องความร้อนแสดงความแตกต่างของรังสีความร้อนที่เซนเซอร์รับได้ สีสว่างบนพาเลตจึงไม่ได้หมายถึง “คน” เสมอไป วัตถุที่ถูกแดด อุปกรณ์ร้อน หรือสัตว์อาจเป็นจุดให้ตรวจเพิ่มเติม
FLIR อธิบายว่ากล้องความร้อนไม่เห็นทะลุกำแพง แต่ตรวจผิวที่อยู่ในมุมมองได้ เมื่อมีสิ่งบดบังผู้ประสบภัย การไม่พบสัญญาณในภาพจึงไม่ยืนยันว่าไม่มีคน คำอธิบายจาก FLIR
รายงานจุดต้องสงสัยให้ตรวจต่อได้
บันทึกรหัสภาพ เวลา บริบท ตำแหน่งที่มีแหล่งอ้างอิง และเหตุผลที่สงสัย ถ้าตำแหน่งยังไม่แน่นอน ให้บอกความไม่แน่นอน แทนการรายงานพิกัดละเอียดเกินหลักฐาน จากนั้นส่งให้ผู้ตรวจตามกระบวนการของทีม ไม่เผยแพร่พิกัดผู้ประสบภัยลงช่องทางสาธารณะโดยอัตโนมัติ
| สิ่งที่พบ | การอ่านที่เหมาะสม |
|---|---|
| รูปร่างคล้ายคนใน RGB | จุดต้องตรวจ ไม่ยืนยันตัวบุคคล |
| จุดร้อนใน thermal | มีความแตกต่างของสัญญาณ ต้องดูบริบท |
| ไม่พบจุดร้อนใต้หลังคา | กล้องไม่ได้เห็นพื้นที่ภายในทั้งหมด |
| AI ไม่ตีกรอบ | อาจมีสิ่งที่โมเดลพลาด ต้องตรวจตามแผนค้นหา |
วัดทั้งการพบผิดและการพลาด
False positive คือแจ้งสิ่งที่ไม่ใช่เป้าหมาย ส่วน false negative คือพลาดเป้าหมายที่มีอยู่ การฝึกควรเก็บทั้งสองด้าน รวมเวลาที่ใช้ตรวจซ้ำและส่งต่อ ไม่ปรับ threshold เพียงเพื่อให้จำนวนกรอบดูน้อยลง อ่านพื้นฐานเพิ่มใน เครื่องมือ confidence
ภาพประกอบของบทเป็นฉากจำลองสำหรับเรียนรู้ ไม่ใช่หลักฐานความสามารถตรวจจับของกล้องหรือผลค้นหาจริง
แผนภาพประกอบความเข้าใจ
แผนภาพนี้สรุปแนวคิดของบท ใช้ประกอบขั้นตอนและข้อจำกัดที่อธิบายด้านบน สามารถกดภาพเพื่อขยายได้
ลองทำบนคอมพิวเตอร์
- ใช้ภาพที่มีสิทธิ์หรือฉากฝึกที่ทราบคำตอบ โดยไม่ใช้ข้อมูลผู้ประสบภัยจริง
- ให้ผู้เรียนสองคนอ่านภาพแยกกันและบันทึกจุดต้องสงสัย
- เทียบกับคำตอบ นับจุดแจ้งผิด จุดพลาด และรายการที่ต้องตรวจเพิ่ม
สิ่งส่งมอบ: ตารางตรวจภาพพร้อมเหตุผลและสถานะการยืนยัน
ตรวจผล: อธิบายกรณีที่พลาดได้ และไม่ใช้การไม่พบเป็นหลักฐานว่าพื้นที่ว่าง
เรียนต่อและแหล่งฝึก
เปิดบทที่เชื่อมโยงกับเรื่องนี้ → · เปิดชุดฝึกสถานการณ์และไฟล์ดาวน์โหลด →
บรรณานุกรมและอ่านต่อ
- FLIR: Can Thermal Imaging See Through Walls?. สืบค้น 8 กันยายน 2569
- NIST: Aerial Drone Tests. สืบค้น 8 กันยายน 2569
- ICRC: Humanitarian drones and data protection. สืบค้น 8 กันยายน 2569
เนื้อหาและแบบฝึกเรียบเรียงจากแหล่งต้นทางข้างต้น ส่วนภาพเสมือนจริงเป็นภาพประกอบจำลอง ไม่ใช่หลักฐานผลภารกิจหรือผลทดสอบอุปกรณ์
F34: แยก coverage ออกจากโอกาสค้นพบ
| ตัวแปร | ความหมายและหน่วยเข้า → ออก | ช่วง/แหล่งค่า |
|---|---|---|
| W_eff | effective sweep width (เข้า) m | ≥0 จากการทดลองตรง target/sensor/สภาพ; โจทย์สมมติ20 m |
| L, A | ระยะค้นหาภายในพื้นที่ และพื้นที่เป้าหมาย (เข้า) m,m² | L≥0,A>0; ไม่รวมทางบินไปกลับนอกพื้นที่ |
| C | search effort ต่อพื้นที่ (ออก) ไร้หน่วย | C≥0 อาจเกิน1; ไม่ใช่สัดส่วนพื้นที่ไม่ซ้ำ |
| POC, POD_conditional | P(อยู่ในพื้นที่), P(พบเมื่ออยู่ในพื้นที่) (เข้า) ไร้หน่วย | 0–1; ต้องตรงพื้นที่และเหตุการณ์ค้นหาเดียวกัน |
| POS | P(อยู่ในพื้นที่และพบจากการค้นหานี้) (ออก) ไร้หน่วย | 0–1; ไม่ใช่โอกาสรอดชีวิต |
ระดับขั้นสูง · แบบจำลองเพื่อการเรียนรู้ · คำถาม: การค้นหามี effort เท่าใด และหากให้โอกาสอยู่ในพื้นที่กับโอกาสตรวจพบแบบมีเงื่อนไขแล้ว โอกาสพบรวมเป็นเท่าใด?
C = W_eff L/A; POS = POC × POD_conditional
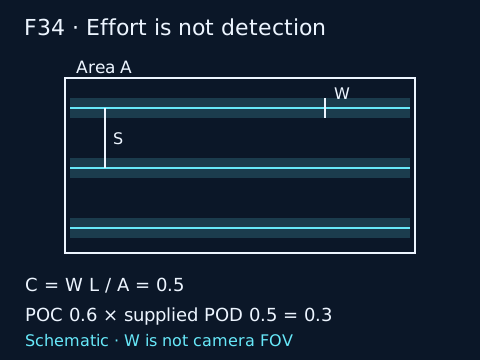
AMSA แยก effective sweep width ซึ่งสะท้อนความสามารถตรวจพบออกจาก track spacing และกำหนด POD แบบมีเงื่อนไขว่าเป้าหมายอยู่ในพื้นที่ค้นหา สำหรับแบบฝึกพื้นที่สี่เหลี่ยมแนวขนานสม่ำเสมอ A≈LS จึง C=W_eff/S≈W_eff L/A อีกมุมคือ effective swept area หารA ค่านี้นับ effort ที่ซ้ำได้ ไม่ใช่ union area ของภาพกล้อง
ให้เหตุการณ์ I=เป้าหมายอยู่ในพื้นที่ และ D=ตรวจพบจากการค้นหานี้ กฎคูณความน่าจะเป็นให้ P(I∩D)=P(I)P(D|I) โดยไม่ต้องสมมติว่า I กับ D อิสระ จึงได้ POS ตามนิยามด้านบน ต้องใช้ POC กับ POD ที่อ้างถึงพื้นที่และช่วงค้นหาเดียวกัน
FOV/footprint ไม่ใช่ W_eff; ถ้าไม่ทราบ W_eff ให้ C=ยังไม่ทราบ ถ้าไม่ทราบ POD ให้ POS=ยังไม่ทราบ ห้ามแทนศูนย์หรือเดา POD จาก C บทนี้ไม่ใช้ POD=1−exp(−C) เป็นสูตรสากล ไม่มีตารางรับรองUAVหรือเกณฑ์ยุติการค้นหา การประยุกต์สนามยังต้องมีการทดลอง detection ตรงบริบทและผู้เชี่ยวชาญ SAR ตรวจ
ตัวอย่างแทนค่า
สมมติ W_eff=20 m,L=1000 m,A=40000 m² ให้ C=20×1000/40000=0.5 ไร้หน่วย จากนั้นให้ POC=0.6 และ POD_conditional=0.5 เป็นข้อมูลสมมติแยกต่างหาก ได้ POS=0.6×0.5=0.3 หรือ30% ค่า POD0.5 ไม่ได้คำนวณจาก C0.5 ความเท่ากันเป็นความบังเอิญในโจทย์
แบบฝึกเปลี่ยนค่า
เปลี่ยน POC เป็น0.8 โดยคงข้อมูลอื่นตามโจทย์เดิม C และ POS เป็นเท่าใด?
เปิดเฉลย F34
C=0.5 เท่าเดิม และ POS=0.8×0.5=0.4 หรือ40% ยอมรับ ±0.000001 ในสเกล0–1 หากไม่ได้กำหนด POD ให้โจทย์จะตอบ POS เป็นตัวเลขไม่ได้
อ้างอิง: AMSA NATSAR Manual2026 Version1 Volume2 §4.3.6–9, §4.3.45–52, §4.14.30 (P4A07), OpenStax Introductory Statistics2e §3.3 กฎคูณแบบมีเงื่อนไข (P4A09); ตรวจ26กันยายน2569 ตัวเลขทั้งหมดเป็นโจทย์สังเคราะห์
ดาวน์โหลดชุดฝึกการนำทางและภารกิจขั้นสูง (CSV/JSON พร้อมเฉลย) · แบบจำลองสังเคราะห์พร้อมสมมติฐานและข้อจำกัด