สำรวจซ้ำและแยกการเปลี่ยนแปลงจริง
จัดข้อมูลสองเวลาให้อ้างอิงตรงกันและเทียบผลต่างกับความไม่แน่นอนก่อนสรุป
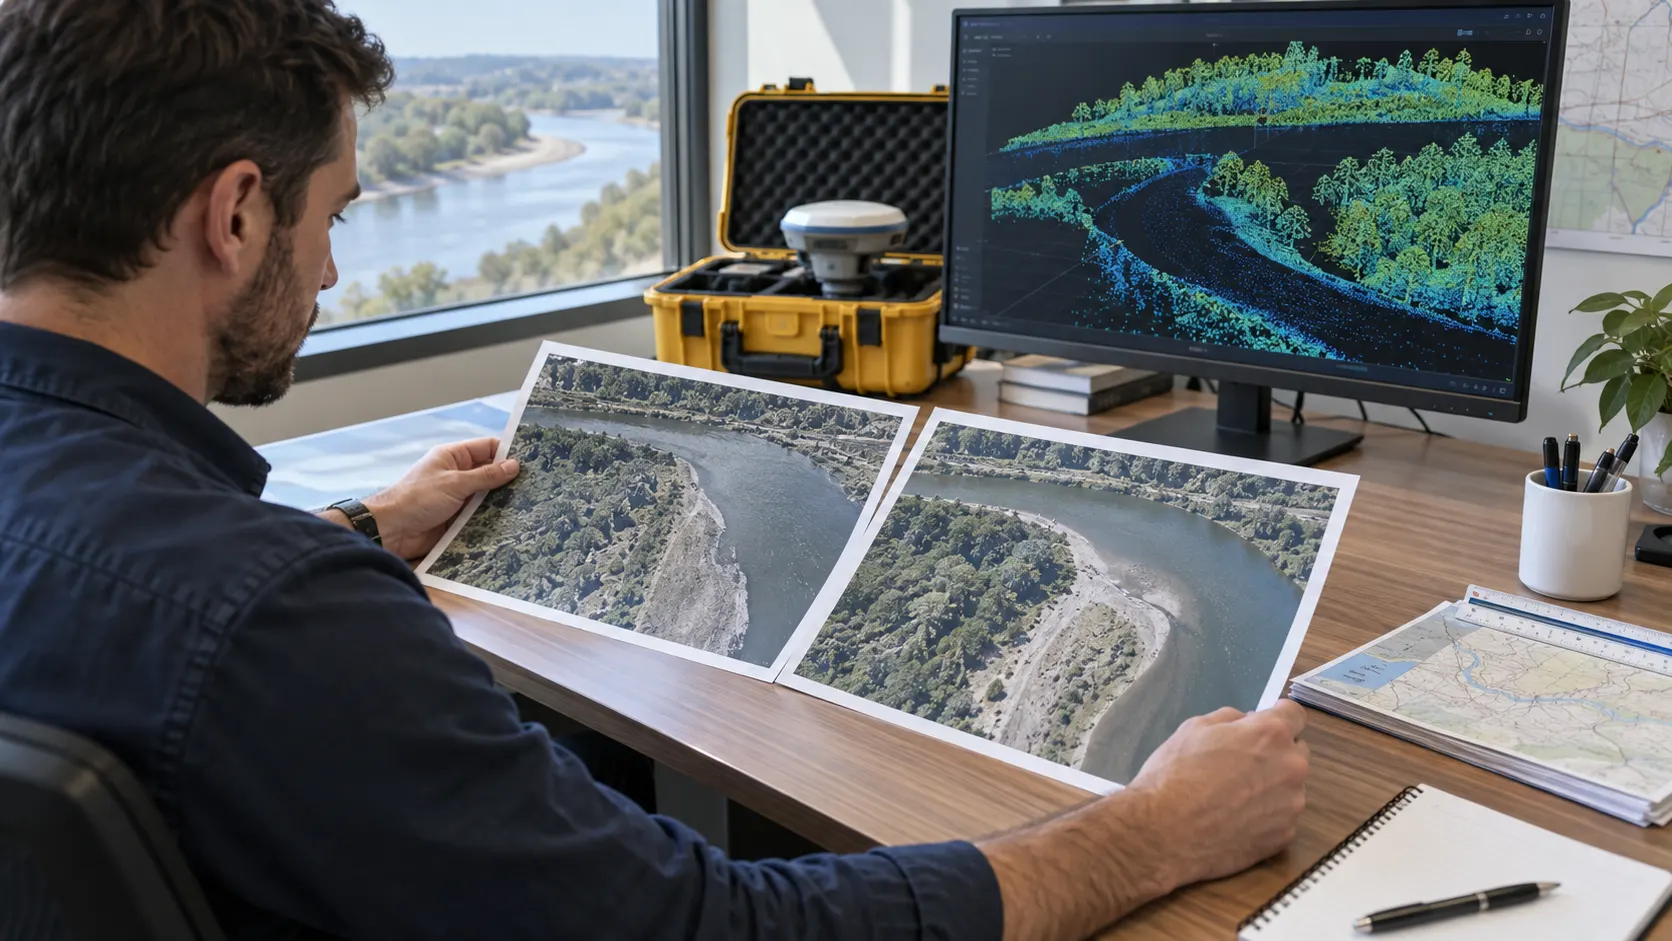
เมื่อแผนที่สองเวลาไม่ตรงกัน
อ่าน พิกัด และ ความถูกต้อง ก่อนเปรียบเทียบผลต่าง ภาพเลื่อนอาจมาจากพิกัดหรือการจัดแนว ไม่ใช่การเคลื่อนของพื้นดินทุกครั้ง
ขั้นตอนบนคอมพิวเตอร์
- ตรวจวันเวลา CRS datum ความสูง หน่วย และชนิดผลิตภัณฑ์ ต้องเปรียบเทียบพื้นผิวชนิดเดียวกัน
- ตรวจพื้นที่คงที่และจุดตรวจของแต่ละรอบ หากมี systematic offset ให้หาสาเหตุและบันทึกวิธีแก้ ไม่ขยับภาพให้ตรงด้วยสายตาแล้วถือว่าจบ
- ทำกริด ขอบเขต และขนาดพิกเซลให้เข้ากัน ระบุวิธี resampling และคง mask ของ NoData
- คำนวณผลต่าง
Δz = z₂ − z₁บนพื้นที่ที่มีข้อมูลทั้งสองเวลา วาดสีเพิ่ม/ลดและแยกพื้นที่หลักฐานไม่พอ - ประเมินความไม่แน่นอนและตรวจอิสระก่อนเรียกว่าการเปลี่ยนแปลงที่ตรวจพบ
สูตรสาธิตระดับตรวจพบ
หาก error สองเวลามีค่าเฉลี่ยศูนย์ เป็นอิสระ และประมาณด้วยการแจกแจงปกติ โดย σ₁ และ σ₂ เป็นส่วนเบี่ยงเบนมาตรฐานของ error:
σ_Δ = √(σ₁² + σ₂²)
LoD₉₅ ≈ 1.96 × σ_Δ
ตัวอย่างสมมติ σ₁ = 0.03 m และ σ₂ = 0.04 m ให้ σ_Δ = 0.05 m และ LoD₉₅ ≈ 0.098 m ผลต่าง 0.06 m ยังไม่เกินเกณฑ์สาธิต ส่วน 0.15 m เกินเกณฑ์ แต่ยังต้องตรวจวัตถุที่เปลี่ยนจริง เช่น พืชหรือวัสดุ ไม่เหมารวมเป็นระดับพื้นดิน
ถ้า error สัมพันธ์กัน ต้องพิจารณา σ_Δ² = σ₁² + σ₂² − 2 Cov(e₁,e₂) และผลของ registration สูตรย่อข้างต้นจึงใช้ไม่ได้โดยอัตโนมัติ ห้ามแทน RMSE ทุกกรณีด้วย σ โดยไม่ตรวจ bias และสมมติฐาน สูตรนี้เป็นตัวอย่างสถิติ ไม่ใช่อัลกอริทึม M3C2 ทั้งหมด
F23: รวมความไม่แน่นอนเมื่อ error สัมพันธ์กัน
คำถามคือผลต่างสูงกว่า noise ที่คาดได้หรือไม่ ให้ σ เป็น standard uncertainty ของ error ไม่ใช่ GSD และไม่แทน RMSE ด้วย σ หากยังมี bias
σΔ = √(σ12 + σ22 − 2 Cov12)
Cov12 = ρ σ1 σ2
LoD95 ≈ 1.96 σΔ
| ตัวแปร | ความหมายและหน่วย | ช่วงและแหล่งค่า |
|---|---|---|
| Δz | z₂ − z₁, m | finite จากพื้นผิวชนิดเดียวกันที่จัดแนวแล้ว |
| σ₁, σ₂ | standard uncertainty ของ error แต่ละรอบ m | ≥ 0; ประเมินจากหลักฐานการวัด ไม่เดาจากความละเอียด |
| Cov₁₂ | covariance ของ error สองรอบ m² | −σ₁σ₂ ถึง +σ₁σ₂; ใช้แบบจำลอง/การวัดร่วม |
| ρ | correlation ไม่มีหน่วย | −1 ถึง 1; ใช้ 0 เมื่อมีเหตุผลรองรับความเป็นอิสระ |
| σ_Δ, LoD₉₅ | uncertainty ผลต่างและ threshold m | ≥ 0; ถ้าใต้รากติดลบให้ตรวจ input/model |
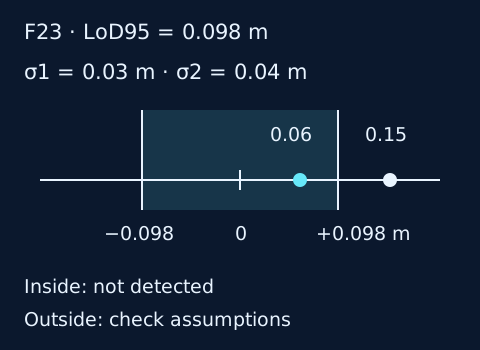
เส้นในภาพเป็นเกณฑ์สองด้านของตัวอย่างอิสระ ไม่ใช่เส้นยืนยันว่าไม่มีการเปลี่ยนแปลงบริเวณตรงกลาง เมื่อ |Δz| ≤ LoD ให้รายงานว่า ยังตรวจพบไม่ได้ภายใต้แบบจำลองนี้ การไม่มีข้อมูลในเวลาใดเวลาหนึ่งต้องแยกจากผลต่างศูนย์
ตัวอย่างแทนค่าทีละขั้น
กรณีอิสระ σ₁ = 0.03 m, σ₂ = 0.04 m และ Cov₁₂ = 0 m²: variance ผลต่าง = 0.03²+0.04² = 0.0009+0.0016 = 0.0025 m²; σ_Δ = √0.0025 = 0.05 m; LoD₉₅ = 1.96×0.05 = 0.098 m จึง 0.06 m ≤ 0.098 m แต่ 0.15 m > 0.098 m
ถ้าหลักฐานรองรับ ρ = 0.5: Cov₁₂ = 0.5×0.03×0.04 = 0.0006 m²; variance = 0.0025−2×0.0006 = 0.0013 m²; σ_Δ ≈ 0.0360555 m; LoD₉₅ ≈ 0.0706688 m ความสัมพันธ์บวกทำให้ error ร่วมบางส่วนหักล้างในผลต่าง แต่ไม่ได้อนุญาตให้เลือก ρ เพื่อให้ตรวจพบง่ายขึ้น
ตัวคูณ 1.96 ใช้กับ error ผลต่างค่าเฉลี่ยศูนย์ที่ประมาณ normal และ uncertainty ที่ประเมินเหมาะสม หากตัวอย่างน้อย/ไม่ปกติ/มี bias ต้องใช้วิธีเหมาะกับข้อมูลและรายงานสมมติฐาน แยก registration offset กับ uncertainty ของ registration; หาก σ ที่ป้อนรวมองค์ประกอบนั้นแล้วห้ามนับซ้ำ สูตรนี้เป็นการแพร่ความไม่แน่นอนตาม NIST: Propagation of error considerations (S22), ตรวจ 26 กันยายน 2569 ไม่ใช่ M3C2 เต็มรูปแบบ และเกณฑ์รายตำแหน่งนี้ไม่ควบคุม false positives ทั้งแผนที่เมื่อทดสอบหลายพิกเซลพร้อมกัน
แบบฝึก F23
เปลี่ยนเพียง σ₂ จาก 0.04 เป็น 0.03 m ในกรณีอิสระ แล้วคำนวณ LoD₉₅ ผลต่าง 0.06 m จะเกินเกณฑ์หรือไม่?
เฉลย F23
σ_Δ = √(0.0009+0.0009) ≈ 0.0424264 m; LoD₉₅ ≈ 0.0831558 m ดังนั้น 0.06 m ยังไม่เกินเกณฑ์ ยอมรับ ±0.000001 m การตั้ง σ ทั้งสองเป็นศูนย์ให้ LoD = 0 ทางพีชคณิต แต่ไม่เป็นหลักฐานว่าการสำรวจจริงไร้ uncertainty
แบบฝึกและแนวคำตอบ
ดาวน์โหลด ข้อมูลสองเวลา แล้วจำแนกสามกรณี: ผลต่าง 0.06 m = ยังตรวจพบไม่ได้ตามเกณฑ์สาธิต; 0.15 m = เกินเกณฑ์ภายใต้สมมติฐาน; ช่องที่เวลาใดเวลาหนึ่งไม่มีข้อมูล = หลักฐานไม่พอ ห้ามแทน NoData ด้วยศูนย์
ส่งแผนที่ผลต่างหรือแผนภาพตารางพร้อมสมมติฐาน sigma วันที่ และคำตัดสิน ต่อด้วยการวิเคราะห์ point cloud ใน CloudCompare M3C2 ซึ่งมีวิธีประเมินระยะและความไม่แน่นอนเฉพาะ ต้องอ่านคู่มือรุ่นที่ใช้และทดลองก่อนนำผลไปอ้างกับงานจริง
สำหรับงานภัยพิบัติ ให้เชื่อมกับ การทำแผนที่ภัยพิบัติ ระบุเวลาสำรวจและความเร่งด่วนของการตัดสินใจอย่างชัดเจน
บรรณานุกรมและขอบเขต
ตรวจเอกสาร 25 กันยายน 2569 ตัวเลขฝึกเป็นข้อมูลสมมติ ไม่ใช่ผลทดสอบบินหรือใบรับรองงานสำรวจ
- USGS (2023). Guidelines for calibration of uncrewed aircraft systems imagery: การสอบเทียบ คุณภาพจุดควบคุม และ metadata
- WebODM. Ground Control Points และ Marking Checkpoints: รูปแบบข้อมูลและจุดตรวจอิสระ
- ASPRS (2024). Positional Accuracy Standards Edition 2 Version 2: แหล่งมาตรฐานสำหรับศึกษาข้อกำหนด ไม่ใช่การรับรองชุดฝึกนี้
- NIST. Propagation of error considerations: การรวมความไม่แน่นอนและ covariance
- NOAA NGS. Technical Notes on Geoid Undulations: ความสัมพันธ์ของระบบความสูงและนิยาม geoid ใช้อธิบายหลักการ ไม่ใช้แบบจำลองสหรัฐฯ แทนข้อมูลประเทศไทย
- Pix4D. Camera focal length, flight altitude and GSD: ความสัมพันธ์กล้อง ความสูง และขนาดพิกเซลบนพื้น
ดาวน์โหลดชุดตรวจคำตอบสูตรพื้นฐาน (JSON) · ข้อมูลสังเคราะห์พร้อมหน่วย ใช้เปรียบเทียบผลคำนวณของตนเอง