How VIN, VIO and SLAM differ
เข้าใจบทบาทกล้อง IMU และการรวมข้อมูล ก่อนเลือกเครื่องมือทดลองการนำทาง
เริ่มจากสิ่งที่ต้องการประมาณ
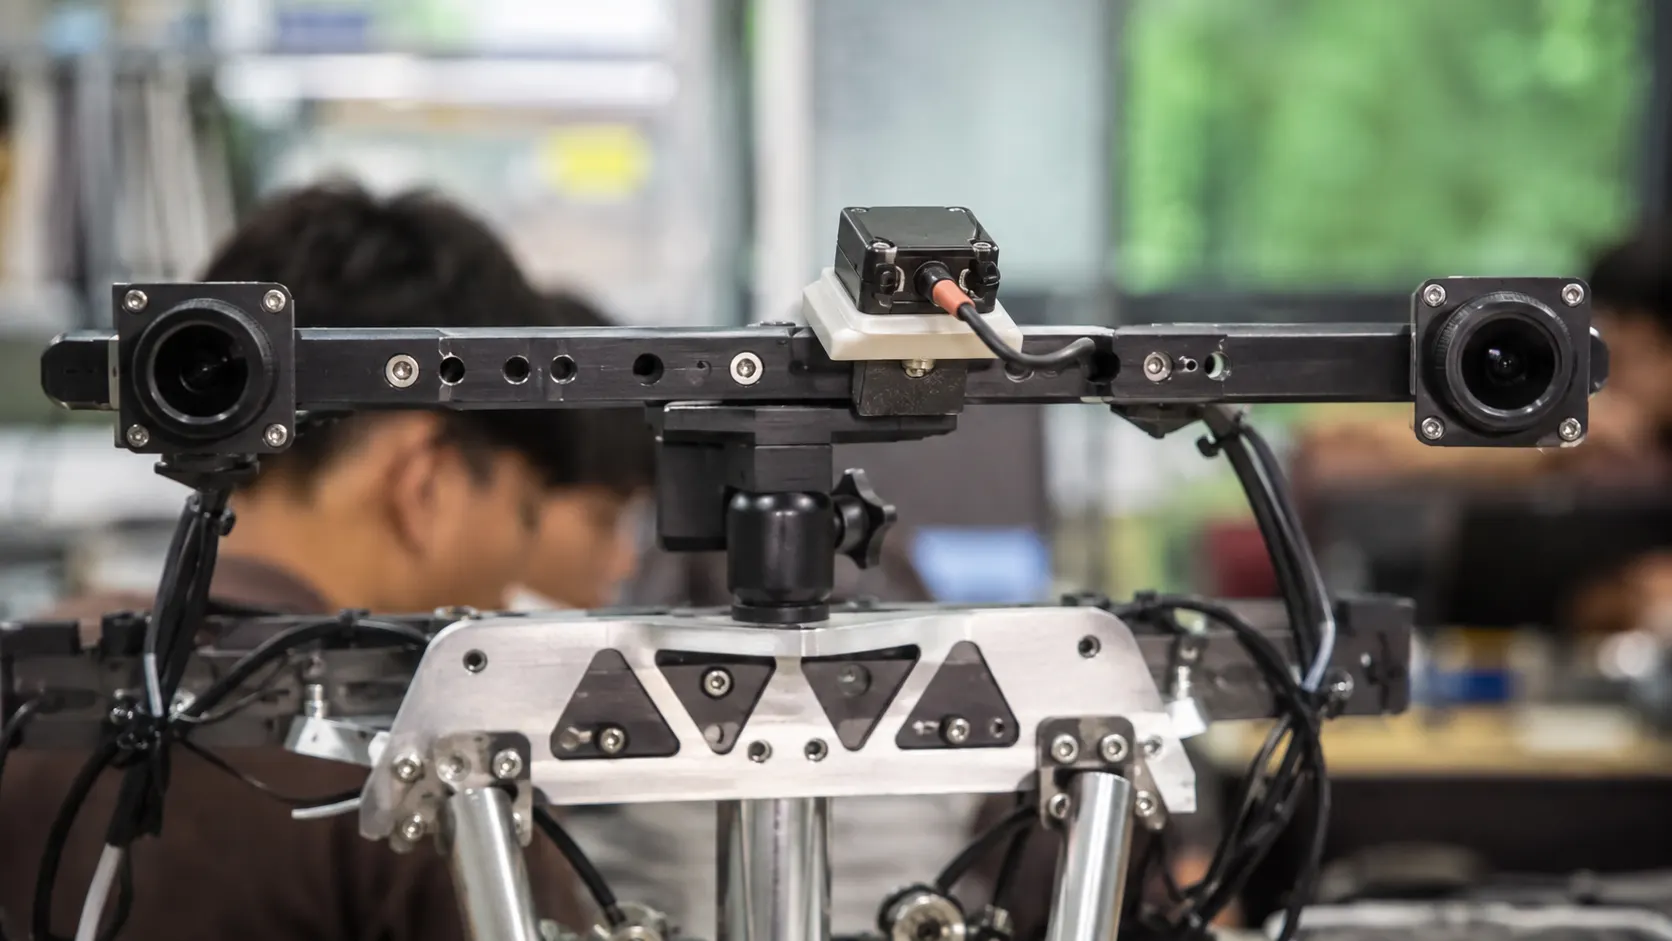
กล้องสังเกตรูปแบบในภาพ ส่วน IMU วัดอัตราการหมุนและ specific force ระบบรวมข้อมูลใช้แบบจำลองและการปรับเทียบเพื่อประมาณตำแหน่ง ความเร็ว และ orientation โดยต้องจัดการเวลาและ frame ให้สอดคล้องกัน ข้อมูลจาก IMU ไม่ใช่ตำแหน่งสำเร็จรูป และความเร่งที่อ่านได้ต้องตีความร่วมกับแรงโน้มถ่วงและทิศของเซนเซอร์
| คำ | ขอบเขตโดยย่อ |
|---|---|
| VIN | คำกว้างสำหรับการนำทางโดยใช้ visual และ inertial information |
| VIO | ประมาณการเคลื่อนที่จากกล้องและ IMU; อาจสะสม drift |
| SLAM | ประมาณตำแหน่งและแผนที่ร่วมกัน; บางระบบมี loop closure |
| Planning / avoidance | เลือกเส้นทางและจัดการสิ่งกีดขวาง เป็นหน้าที่เพิ่มเติม |
ข้อจำกัดที่ต้องเห็นก่อนคำว่าแม่นยำ
พื้นผิวลายซ้ำหรือไม่มี texture แสงน้อย motion blur การสั่น timestamp คลาดเคลื่อน และ compute ไม่ทันอาจลดคุณภาพข้อมูลได้ ระบบที่ไม่ต้องใช้ GNSS ไม่ได้หมายความว่าใช้ได้ทุกสถานที่โดยไม่เตรียมอะไร
Loop closure อาจช่วยแก้ความคลาดเคลื่อนสะสมเมื่อกลับมาพบพื้นที่เดิม แต่ต้องแยกผลก่อน/หลังการแก้และวิธีประเมิน ไม่เทียบ trajectory ต่างรูปแบบโดยไม่บอกเงื่อนไข
เลือกเส้นทางเริ่มต้น
เริ่มจากข้อมูลที่บันทึกไว้เพื่อแยกปัญหา installation, format และ estimator ออกจากปัญหาฮาร์ดแวร์ อ่านพื้นฐาน Computer Vision และ ROS ก่อนต่อยอด
แหล่งอ้างอิงและขอบเขต
ตรวจแหล่งข้อมูล 7 กันยายน 2569 เรียบเรียงประกอบองค์ความรู้ที่ DTI เอื้อเฟื้อ
F30: bias คงที่สะสมเป็น drift อย่างไร
| ตัวแปร | ความหมายและหน่วยเข้า → ออก | ช่วง/แหล่งค่า |
|---|---|---|
| b_a | residual acceleration bias หนึ่งแกน (เข้า) m/s² | signed finite; หลังชดเชย gravity/attitude แล้ว |
| t | เวลาที่สะสม (เข้า) s | ≥0 นับจาก error เริ่มต้นศูนย์ |
| δv, δp | error ของความเร็ว/ตำแหน่ง (ออก) m/s, m | มีเครื่องหมายตาม b_a |
ระดับขั้นสูง · แบบจำลองเพื่อการเรียนรู้ · คำถาม: ความผิดพลาดความเร่งเล็กน้อยที่คงอยู่นานขึ้น ทำให้ตำแหน่งคลาดเพิ่มเร็วเพียงใด?
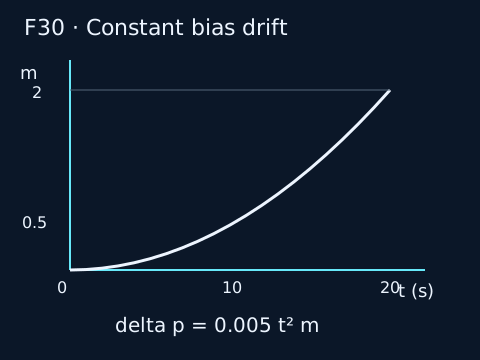
δv = b_a t; δp = ½ b_a t²
นี่เป็น toy model หนึ่งแกนในกรอบนำทางที่นิ่ง: residual bias คงที่, error เริ่มต้น δv(0)=δp(0)=0 และไม่รวม noise หรือแรงอื่น การอินทิเกรตค่าคงที่หนึ่งครั้งได้เส้นตรง อีกครั้งได้กำลังสอง
Accelerometer วัด specific force ในกรอบ body ไม่ใช่ความเร่งตำแหน่งพร้อมใช้ ต้องรู้ attitude เพื่อหมุนกรอบและจัดการ gravity ตาม convention ก่อน อินทิเกรต raw IMU ตรง ๆ ไม่เป็นแบบจำลองนี้ ความผิดพลาด attitude ทำให้ gravity รั่วเข้าแกนและเปลี่ยนผลอย่างมาก สูตรนี้ไม่ใช่ full EKF, VIO หรือการคาดการณ์ความแม่นยำของอุปกรณ์รุ่นใด
ตัวอย่างแทนค่า
b_a=0.01 m/s² และ t=10 s ให้ δv=0.01×10=0.1 m/s และ δp=½×0.01×10²=0.5 m ตรวจหน่วย (m/s²)×s²=m แม้ bias เล็ก ผลตำแหน่งโตตามเวลายกกำลังสอง
แบบฝึกเปลี่ยนค่า
เปลี่ยนเวลาเป็น20 s โดยคง bias เดิม จะได้ δv และ δp เท่าใด?
เปิดเฉลย F30
δv=0.2 m/s และ δp=2 m ยอมรับ ±0.000001 ในหน่วยแต่ละค่า; เวลาเพิ่มสองเท่า position error เพิ่มสี่เท่า เฉพาะเงื่อนไขโมเดลนี้
อ้างอิง: Woodman: An introduction to inertial navigation, UCAM-CL-TR-696 (2007), §2.1 และ §6.2 Tracking Position (P4A03); ตรวจ26กันยายน2569 ตัวเลขทั้งหมดเป็นโจทย์สังเคราะห์
เชื่อมความรู้กับภารกิจและข้อมูล
VIO ประมาณการเคลื่อนที่จากกล้องและ IMU ภายใต้แบบจำลองและเงื่อนไขข้อมูล ไม่ใช่คำรับประกันนำทางได้ทุกครั้งที่ GNSS ใช้ไม่ได้ ภาพที่มีรายละเอียดน้อยและการเปลี่ยนสภาพการรับข้อมูลต้องอยู่ในรายการกรณีทดสอบ อ่านแหล่งอ้างอิง: OpenVINS — Documentation
ฝึกตรวจความเข้าใจ: เขียนสิ่งที่ระบบวัดโดยตรงกับสิ่งที่ระบบประมาณแยกกัน แล้วระบุแหล่งอ้างอิงที่ใช้ตรวจผล
อ่านต่อ บทที่ใช้ความรู้นี้ในงานจำลอง · ทบทวนแหล่งข้อมูล 26 กันยายน 2569
ดาวน์โหลดชุดฝึกการนำทางและภารกิจขั้นสูง (CSV/JSON พร้อมเฉลย) · แบบจำลองสังเคราะห์พร้อมสมมติฐานและข้อจำกัด