The English version of this page is being translated and reviewed; the Thai original is shown for now.
Cameras, IMUs and advanced navigation
แยก VIN/VIO/SLAM ทดลองกับข้อมูล และประเมินผลก่อนเชื่อมระบบจริง
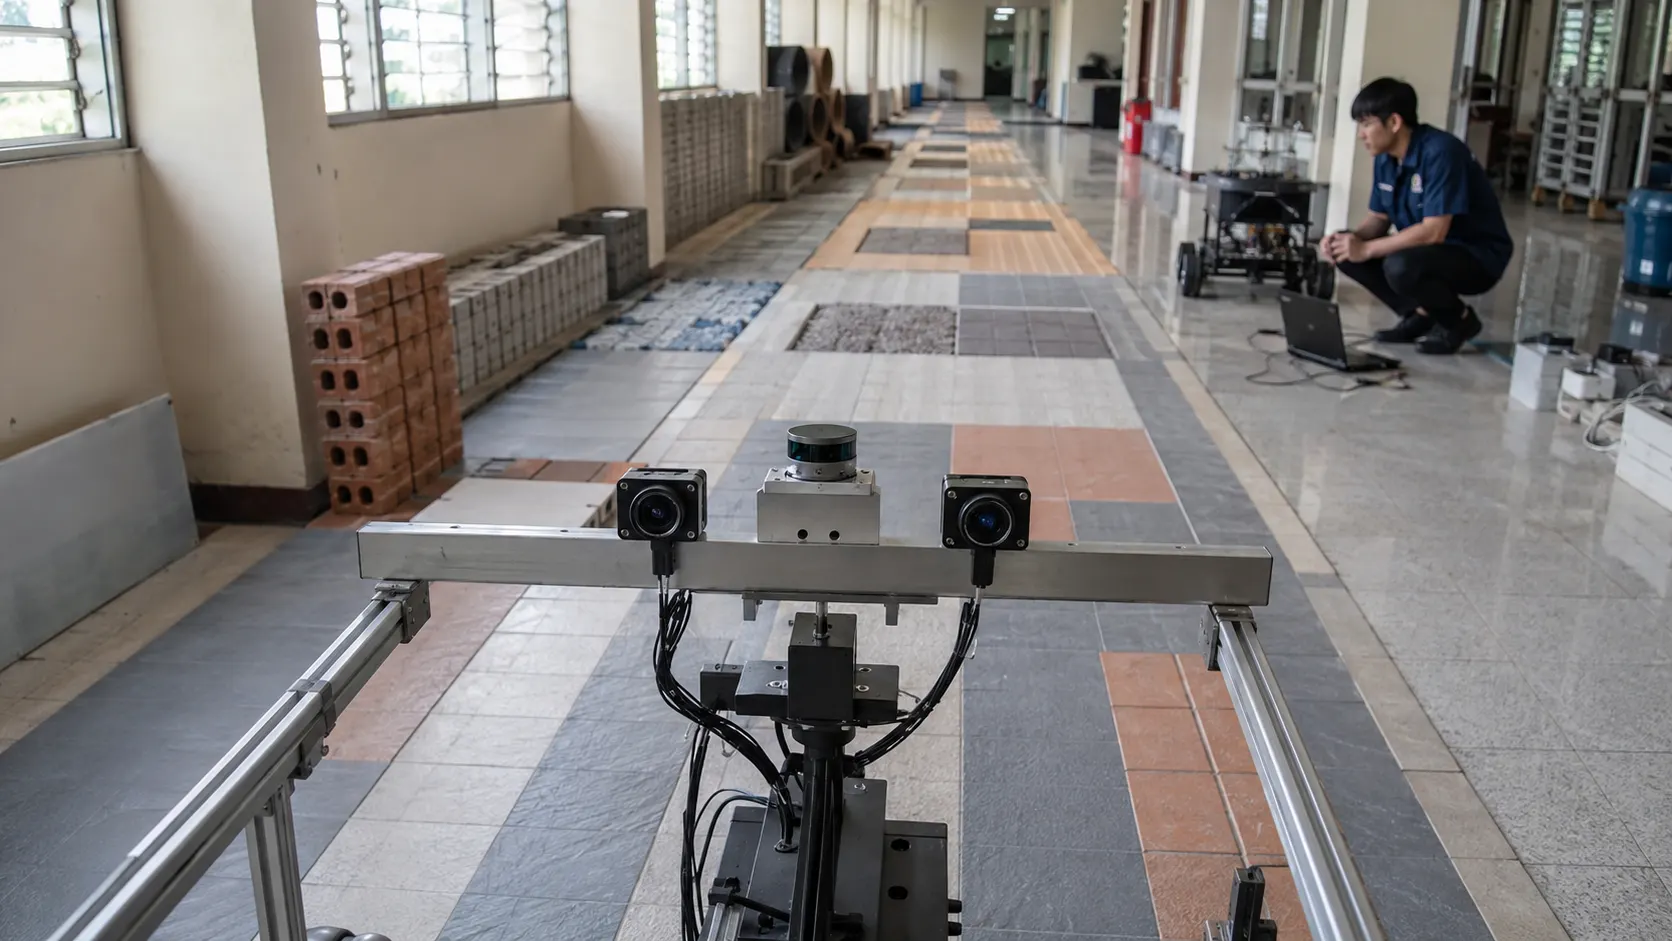
เริ่มหลังมีพื้นฐาน Computer Vision และ ROS
VIN, VIO และ SLAM ต่างกันอย่างไร
เข้าใจบทบาทกล้อง IMU และการรวมข้อมูล ก่อนเลือกเครื่องมือทดลองการนำทาง
ทดลองนำทางจากข้อมูลที่บันทึกไว้
เลือกข้อมูล กล้องและ IMU ให้ตรง configuration แล้วเก็บผลที่ทำซ้ำได้
ปรับเทียบกล้องและ IMU
แยกพารามิเตอร์ภาพ ตำแหน่งติดตั้ง และเวลา เพื่อค้นหาสาเหตุความคลาดเคลื่อนอย่างเป็นระบบ
รู้ได้อย่างไรว่าตำแหน่งที่ได้เชื่อถือได้
อ่าน error, alignment และ tracking loss พร้อมเงื่อนไขที่ทำให้การเปรียบเทียบยุติธรรม
แหล่งอ้างอิงและขอบเขต
ตรวจแหล่งข้อมูล 7 กันยายน 2569 เรียบเรียงประกอบองค์ความรู้ที่ DTI เอื้อเฟื้อ
Used in courses
How to cite this page
Drone Institute, Rangsit University. (2026). Cameras, IMUs and advanced navigation. In UAS Technology Knowledge Hub (B.Tech.). https://rsu-drt.pk-research.work/en/kb/knowledge/visual-inertial/