Checking accuracy and troubleshooting maps
ฝึกคำนวณ checkpoint RMSE แยกแนวราบและแนวดิ่ง ตรวจ bias และวิเคราะห์สาเหตุของแผนที่ผิดรูป
แผนที่คมชัดอาจเลื่อนจากตำแหน่งจริงทั้งผืน หรือดูถูกตำแหน่งตรงกลางแต่บิดตามขอบได้ บทฝึก M03 จึงตรวจทั้งรูปภาพ ตัวเลข และการกระจายของความคลาดเคลื่อน ก่อนตัดสินว่าเหมาะกับงานใด
เตรียมหลักฐานที่ใช้ตรวจ
ควรผ่าน พิกัดและระดับความสูง และ GCP กับจุดตรวจสอบ แล้ว เตรียมผลแผนที่ ตารางจุดที่กันออกจากการปรับโมเดล และคำอธิบายวิธีวัดพิกัดอ้างอิง จุดตรวจต้องเห็นตำแหน่งได้ชัดและมี CRS หน่วย และระดับอ้างอิงตรงกัน
GCP residual บอกความสอดคล้องที่จุดซึ่งใช้ปรับโมเดล ส่วน checkpoint error เปรียบเทียบกับจุดอิสระซึ่งไม่ได้ใช้ปรับผล การนำจุดที่เพิ่งใช้แก้โมเดลกลับมาเรียกว่า checkpoint ทำให้การประเมินไม่อิสระอีกต่อไป เอกสาร WebODM มีวิธีกำหนดจุดตรวจแยกจากจุดควบคุม แต่ให้ตรวจรูปแบบไฟล์ของรุ่นที่ใช้อยู่ก่อนนำเข้า WebODM Ground Control Points
อ่าน error สามมิติโดยไม่สับสนกับ GSD
สำหรับแต่ละจุด กำหนด eE = Eแผนที่ − Eอ้างอิง, eN = Nแผนที่ − Nอ้างอิง และ eZ = Zแผนที่ − Zอ้างอิง โดย E, N, Z ใช้เมตรทั้งหมด เครื่องหมายบวกบอกทิศทาง ไม่ได้บอกว่าจุดนั้นดีกว่าค่าลบ
เมื่อมีจุดตรวจ n จุด คำนวณได้ดังนี้
RMSE_E = sqrt(sum(eE²) / n)
RMSE_N = sqrt(sum(eN²) / n)
RMSE_H = sqrt(sum(eE² + eN²) / n)
RMSE_Z = sqrt(sum(eZ²) / n)
bias_Z = sum(eZ) / n
RMSE_H เป็นแนวราบสองแกนรวมกัน RMSE_Z เป็นแนวดิ่ง และ bias ช่วยดูการเลื่อนอย่างเป็นระบบ GSD บอกขนาดพื้นดินต่อพิกเซล จึงไม่แทนตัวเลขเหล่านี้ได้ ไม่แปลง RMSE เป็นระดับความเชื่อมั่นหรืออ้างการผ่านมาตรฐานโดยใช้ตัวคูณโดยไม่มีสมมติฐานและข้อกำหนดรองรับ
F21: bias ต่างจากการกระจายของ error อย่างไร
bias = Σei / n
RMSE = √(Σei2 / n)
RMSEH = √(RMSEE2 + RMSEN2)
| ตัวแปร | ความหมายและหน่วย | ช่วงและแหล่งค่า |
|---|---|---|
| e_i | ผลแผนที่ลบพิกัดอ้างอิงของจุด i, m | จำนวนจริง finite; จาก CP อิสระใน CRS/ระดับเดียวกัน |
| n | จำนวน CP ที่มีค่าครบ จุด | จำนวนเต็ม ≥ 1 สำหรับสูตร; ไม่ใช่จำนวนพิกเซล |
| bias | ค่าเฉลี่ย residual, m | บวก/ลบ/ศูนย์ได้; คำนวณแยกแกน |
| RMSE_E, RMSE_N, RMSE_Z | ขนาด error รวมต่อแกน m | ≥ 0; ไม่หัก bias ก่อนคำนวณผลดิบ |
| RMSE_H | error แนวราบสองแกน m | ≥ 0; E/N ใช้ชุดจุดและ n เดียวกัน |
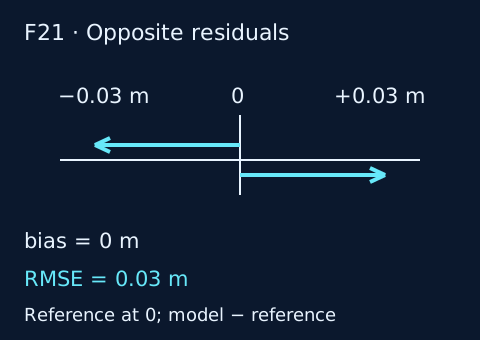
ตัวอย่างหนึ่งแกน e = +0.03, −0.03 m: bias = (0.03−0.03)/2 = 0 m; กำลังสองแต่ละค่า = 0.0009 m²; RMSE = √((0.0009+0.0009)/2) = 0.03 m ภาพจึงแสดงลูกศรคนละทิศที่ไม่หายไปเมื่อค่าเฉลี่ยเป็นศูนย์
RMSE ไม่ใช่ sample standard deviation: สำหรับ n > 1 หาก s² = Σ(e_i−bias)²/(n−1) จะได้ RMSE² = bias² + ((n−1)/n)s² การรายงาน precision หรือการกระจายอย่างเดียวอาจซ่อน systematic bias ได้ อ่าน สถิติการทดสอบ ประกอบ
CP มีความไม่แน่นอนของการรังวัดเอง จึงควรรายงานวิธี/เวลา/ความไม่แน่นอนของ reference และการอ่านตำแหน่งบนผลิตภัณฑ์ ไม่เรียก reference ว่า truth ที่ไร้ error และไม่ลบ variance ออกโดยไม่มีแบบจำลองความสัมพันธ์ แยกขอบเขตพื้นที่ ความสูง ภูมิประเทศ และจำนวน CP; ผลจากจุดกระจุกไม่รับรองทั้งพื้นที่
แบบฝึก F21
เปลี่ยน residual สองจุดเป็น 0.06 และ 0 m โดยเพิ่ม offset 0.03 m ให้ทั้งคู่ คำนวณ bias และ RMSE
เฉลย F21
bias = (0.06+0)/2 = 0.03 m; RMSE = √((0.0036+0)/2) = 0.0424264 m ยอมรับ ±0.000001 m ค่าการกระจายรอบค่าเฉลี่ยเท่าเดิม แต่ RMSE เพิ่มเพราะ bias ห้ามลบ offset จาก CP แล้วรายงานว่าชุดเดิมยังอิสระ
นิยามผลต่างและ RMSE สอดคล้องกับ ESA Navipedia: Positioning Error (S14); การแยก GCP/CP อ้างอิง WebODM: Ground Control Points (S20) ตรวจ 26 กันยายน 2569 ตัวอย่างสองจุดนี้สอนเลขคณิต ไม่ใช่จำนวนจุดที่พอสำหรับรับรองมาตรฐาน ใช้ เครื่องคำนวณ CP เดิม เพื่อตรวจตัวอย่างเพิ่มเติม
ตัวอย่างคำนวณ M03 ด้วยข้อมูลสังเคราะห์
ตารางนี้สร้างเพื่อฝึกคำนวณเท่านั้น ไม่ใช่ผลสำรวจ Mygla หรือผลความถูกต้องของโดรนใด มีเพียงสี่จุดเพื่อให้ตรวจด้วยมือได้ง่าย จำนวนนี้ไม่ใช่เกณฑ์จำนวนจุดสำหรับรับรองโครงการ
| จุด | eE (m) | eN (m) | eZ (m) | eE² + eN² (m²) |
|---|---|---|---|---|
| A | 0.03 | 0.04 | 0.10 | 0.0025 |
| B | −0.03 | 0.04 | 0.00 | 0.0025 |
| C | 0.00 | −0.05 | −0.10 | 0.0025 |
| D | 0.00 | 0.05 | 0.00 | 0.0025 |
ดังนั้น RMSE_H = √(0.0100/4) = 0.050 m และ RMSE_Z = √(0.0200/4) ≈ 0.071 m ส่วน bias_Z = 0 m แม้ bias_Z เป็นศูนย์ แต่แต่ละจุดยังมี error บวกและลบอยู่ ค่าเฉลี่ยที่หักล้างกันจึงไม่พอใช้บอกคุณภาพ
ลองบวก 0.20 m ให้ eZ ทุกจุด จะได้ bias_Z = 0.20 m และ RMSE_Z ≈ 0.212 m ตัวอย่างนี้แสดงว่า error ที่เป็นระบบเพิ่มค่ารวมได้อย่างไร ก่อนลบ bias ออกจากผลจริงต้องหาสาเหตุ เช่น ระดับอ้างอิงความสูง หากใช้จุดตรวจเหล่านี้ปรับผลแล้วต้องเตรียมชุดตรวจอิสระใหม่
ขั้นตอนตรวจบนคอมพิวเตอร์
- ดาวน์โหลด ชุดฝึก GSD จุดตรวจ และปริมาตร เปิด README เพื่อแยกข้อมูลสังเคราะห์แต่ละกิจกรรม จากนั้นเปิด CSV จุดตรวจในโปรแกรมตารางคำนวณ
- ตรวจหน่วยและความหมายของคอลัมน์อ้างอิงกับคอลัมน์ผล สร้างคอลัมน์ eE, eN, eZ พร้อมกำหนดเครื่องหมายให้ตรงสูตร
- เพิ่มคอลัมน์ error ยกกำลังสอง คำนวณค่าเฉลี่ยแล้วถอดราก อย่าใช้สูตรส่วนเบี่ยงเบนมาตรฐานแทน RMSE โดยอัตโนมัติ
- ตรวจแถวหนึ่งด้วยมือ แล้วเทียบผลรวมกับการคำนวณอีกวิธี เก็บทั้งสูตรและค่าตัวเลขในไฟล์ส่งมอบ
- สำหรับข้อมูลจริง นำจุดเข้า QGIS แสดงรหัสจุดกับ error บนแผนที่ ตรวจว่าจุดกระจายถึงขอบ พื้นที่สูงต่ำ และลักษณะพื้นผิวที่ต้องใช้งานหรือไม่
- แยกรายงานคุณภาพภาพและตำแหน่ง ระบุจำนวนจุดที่มีค่าครบ จำนวนจุดที่ตัดออกพร้อมเหตุผล และความไม่แน่นอนของพิกัดอ้างอิง
ข้อมูลจริงอาจมีจุดที่วัด Z จาก DSM แทน DTM โดยไม่ตั้งใจ ต้องระบุผลิตภัณฑ์และวิธีอ่านค่าที่ใช้ตรวจ เช่น interpolation ของ raster หรือจุดสามมิติที่ทำเครื่องหมาย ไม่รวม error จากคนละความหมายเข้าเป็น RMSE เดียว
ไล่สาเหตุจากรูปแบบความคลาดเคลื่อน
| หลักฐานที่พบ | สมมติฐานที่ควรตรวจ | วิธีแยกสาเหตุ |
|---|---|---|
| ทุกจุดเลื่อนทิศเดียวใกล้เคียงกัน | datum, CRS, การแก้ตำแหน่งภาพ | เทียบ metadata และค่าพิกัดดิบก่อน reproject |
| แนวราบดี แต่ Z มี bias คงที่ | ระดับอ้างอิงความสูงหรือ offset | ตรวจ ellipsoidal/orthometric height และหน่วย |
| error เพิ่มเมื่อออกจากกลางพื้นที่ | รูปทรงเครือข่ายภาพหรือจุดควบคุม | ดูตำแหน่งกล้อง GCP และ checkpoint พร้อมกัน |
| ถนนขาดหรือขอบอาคารซ้อน | ภาพเคลื่อนไหว การจับคู่ หรือ occlusion | กลับไปตรวจภาพต้นฉบับบริเวณเดียวกัน |
| บางจุดสูงโดดเด่นผิดจากกลุ่ม | ทำเครื่องหมายผิดหรือเทียบคนละพื้นผิว | ตรวจรหัสและภาพจุดนั้นก่อนตัดข้อมูล |
เก็บจุดผิดปกติไว้ในรายงานต้นฉบับ การลบจุดเพราะทำให้ RMSE ดูดีขึ้นเป็นการเปลี่ยนผลประเมินโดยไม่มีหลักฐานรองรับ หากจุดผิดจริงให้แสดงเหตุผลและรายงานผลก่อนกับหลังตัดแยกกัน
เขียนเกณฑ์รับงานให้ตรวจย้อนกลับได้
กำหนดเกณฑ์ก่อนเห็นผล เช่น ขอบเขตพื้นที่ต้องครบ ผลแนวราบและแนวดิ่งต้องอยู่ภายใต้ข้อกำหนดโครงการ และจุดตรวจต้องเหมาะกับภูมิประเทศ เกณฑ์ของงานติดตามภาพรวมกับงานวางแนวก่อสร้างย่อมต่างกัน คำว่า “ผ่าน” จึงต้องตามด้วยผ่านเกณฑ์ใดและครอบคลุมพื้นที่ใด
รายงานควรมี CRS/หน่วย/ระดับอ้างอิง วิธีวัดและความไม่แน่นอนของจุดอ้างอิง จำนวนและแผนที่จุดตรวจ RMSE แยกแกน bias จุดผิดปกติ และข้อจำกัด บทนี้สอนคำนวณเบื้องต้น ไม่ได้ประกาศว่าผ่าน ASPRS; หากโครงการอ้างมาตรฐาน ให้ใช้ฉบับที่สัญญากำหนดและอ่านข้อกำหนดเรื่องการสุ่มจุด จำนวนจุด และวิธีรายงานครบถ้วนจาก ASPRS Standards Committee
สิ่งส่งมอบและเกณฑ์ผ่านบทฝึก
ส่ง CSV ที่มีสูตรหรือตารางคำนวณ รายงานสั้นพร้อมแผนที่จุด และรายการข้อจำกัด ผู้เรียนผ่านบทฝึกเมื่อคำนวณตัวอย่างได้ถูก แยก bias จาก RMSE ได้ และอธิบายได้ว่าจุดใดอิสระจากการปรับโมเดล หากไม่มีจุดตรวจจริง ผลที่ส่งคือ รายงานฝึกคำนวณ ไม่ใช่ใบรับรองความถูกต้องของแผนที่
ใช้ผลตรวจนี้ประกอบ การวัดและจัดหน้าใน QGIS และ งานภูมิประเทศกับปริมาตร ซึ่งต้องพึ่งความถูกต้องแนวดิ่งอย่างชัดเจน
แหล่งอ้างอิง
ตรวจเอกสาร 8 กันยายน 2569; สูตรและชุดตัวอย่างสังเคราะห์เรียบเรียงเพื่อการเรียน
- WebODM contributors. Ground Control Points.
- ASPRS. Standards Committee และเอกสารมาตรฐานความถูกต้องเชิงตำแหน่ง.
- QGIS contributors. Working with Projections, QGIS 3.44.
ลงมือต่อจากบทนี้
ทดลองสูตรและเปรียบเทียบผลด้วย CP พร้อมสูตร ข้อมูลฝึก และหลักฐานที่ต้องส่ง
ดาวน์โหลดชุดตรวจคำตอบสูตรพื้นฐาน (JSON) · ข้อมูลสังเคราะห์พร้อมหน่วย ใช้เปรียบเทียบผลคำนวณของตนเอง