Deep dive: MQTT and Eclipse Mosquitto for drone and IoT systems
เจาะลึก MQTT Publish-Subscribe และ Eclipse Mosquitto สำหรับโดรนและ IoT: การปิดช่องโหว่ด้วย TLS และ Dynamic Security Plugin การใช้กับ ROS 2 จุดเชื่อมกับ ChirpStack และเครื่องมือทดสอบ MQTT.fx
เอกสารฉบับนี้ต่อยอดจากประเด็นความปลอดภัยที่กล่าวไว้ในเอกสาร “เนื้อหาเจาะลึก: การประสานฝูงโดรนผ่านโครงข่าย LoRa Mesh Network” ซึ่งชี้ว่าในชั้นแอปพลิเคชัน (Application Layer) ของระบบฝูงโดรน “MQTT ที่ไม่เข้ารหัสเป็นช่องโหว่สำคัญ” เนื่องจากกรอบงานหุ่นยนต์อย่าง ROS ถูกออกแบบมาเพื่องานวิจัยเป็นหลัก ไม่ได้เน้นความปลอดภัยตั้งแต่ต้น ตามคำขอให้ตรวจสอบและนำ Eclipse Mosquitto (ที่ github.com/eclipse-mosquitto/mosquitto) มาประกอบเนื้อหา เอกสารฉบับนี้จึงอธิบายว่า MQTT คืออะไร Mosquitto ทำหน้าที่อะไรในระบบนิเวศนี้ และที่สำคัญคือมันช่วยแก้ช่องโหว่ที่เคยระบุไว้ได้อย่างไร
1. MQTT คืออะไร: สถาปัตยกรรม Publish-Subscribe
MQTT (Message Queuing Telemetry Transport) เป็นโพรโทคอลส่งข้อความน้ำหนักเบาที่ออกแบบมาสำหรับอุปกรณ์ IoT และเครือข่ายที่มีแบนด์วิดท์จำกัด หัวใจสำคัญคือรูปแบบการสื่อสารแบบ Publish-Subscribe ซึ่งต่างจากการเชื่อมต่อแบบจุดต่อจุด (point-to-point) ที่ใช้กันทั่วไป
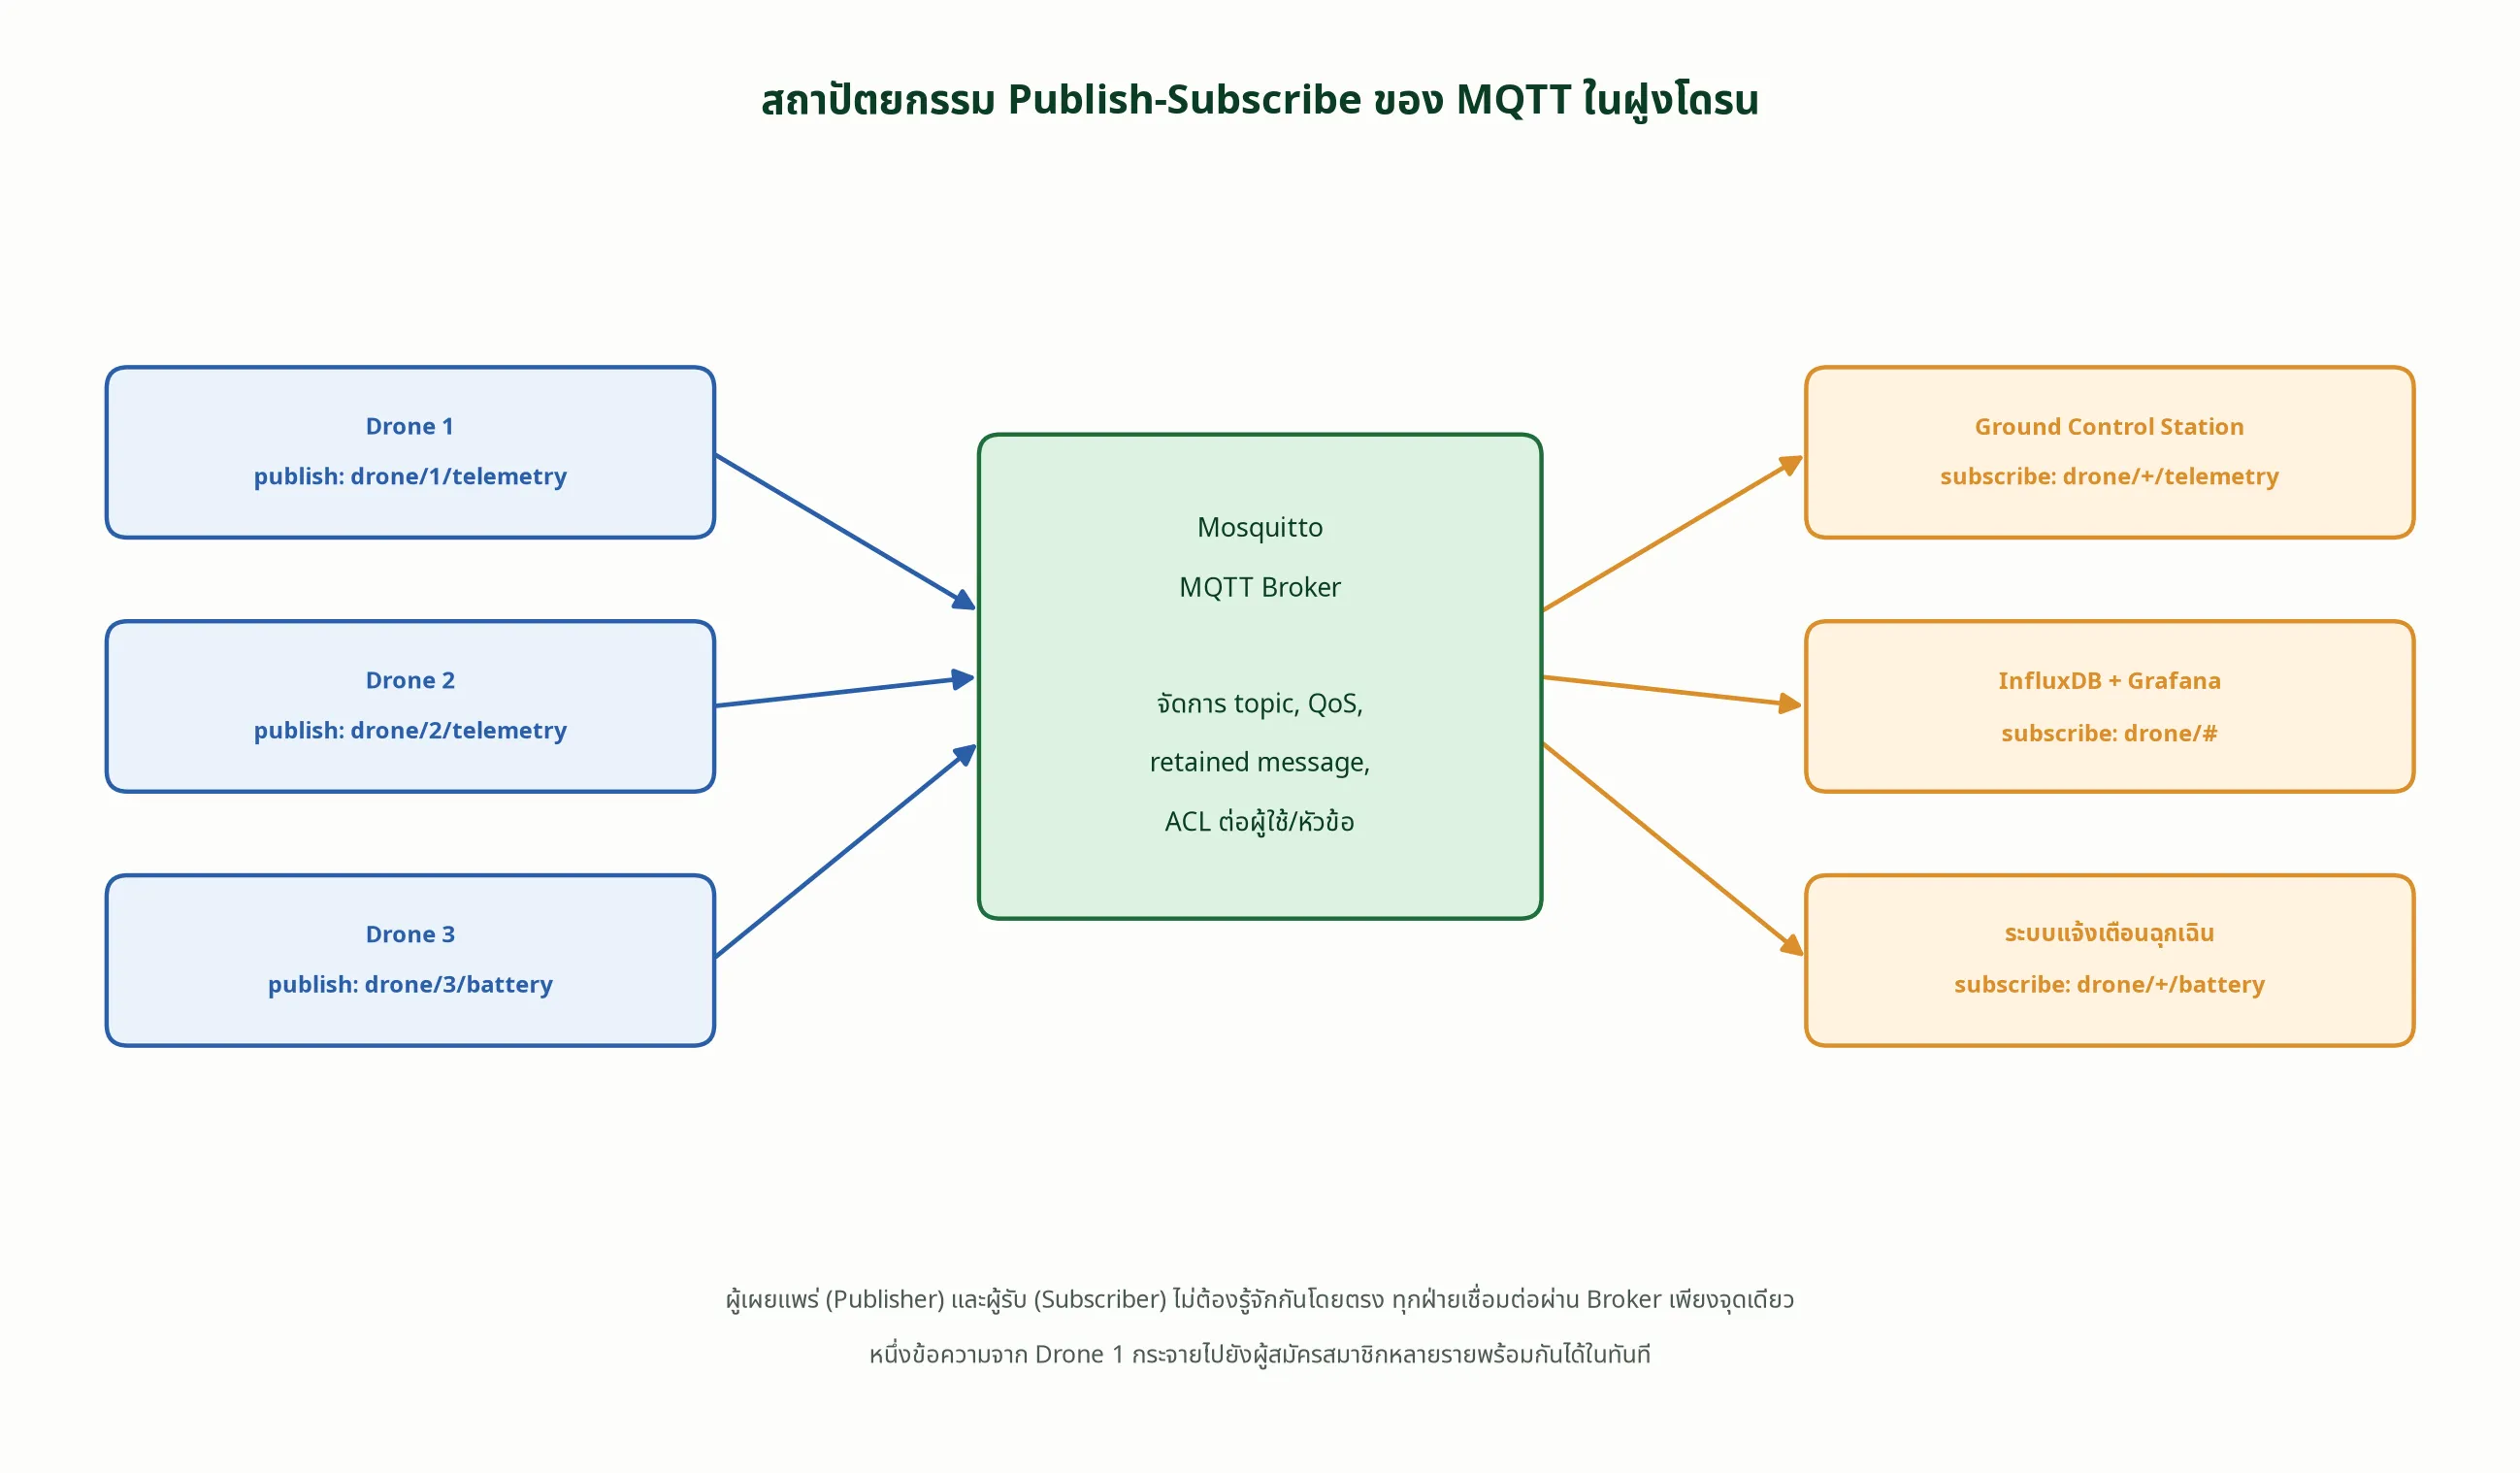
ในระบบนี้มีตัวกลางเรียกว่า Broker ทำหน้าที่รับข้อความจากผู้เผยแพร่ (Publisher) แล้วกระจายต่อไปยังผู้รับที่สมัครสมาชิก (Subscriber) โดยทั้งสองฝ่ายไม่จำเป็นต้องรู้จักหรือเชื่อมต่อกันโดยตรงเลย ข้อความแต่ละชิ้นถูกส่งไปยัง “หัวข้อ” (topic) ซึ่งมีโครงสร้างเป็นลำดับชั้นคล้ายเส้นทางไฟล์ เช่น drone/1/telemetry หรือ drone/3/battery ผู้สมัครสมาชิกสามารถใช้ไวลด์การ์ดอย่าง + (แทนหนึ่งระดับ) หรือ # (แทนทุกระดับที่เหลือ) เพื่อรับข้อมูลจากโดรนหลายลำพร้อมกันโดยไม่ต้องเขียนโค้ดแยกทีละลำ ตัวโพรโทคอลยังกำหนดระดับคุณภาพการส่ง (QoS) ได้สามระดับ ตั้งแต่ส่งครั้งเดียวไม่รับประกัน ไปจนถึงรับประกันว่าข้อความจะถึงปลายทางเพียงครั้งเดียวเท่านั้น ซึ่งสำคัญมากสำหรับคำสั่งควบคุมที่ห้ามซ้ำหรือห้ามหาย
2. Eclipse Mosquitto: ตัวกลางอ้างอิงของโลก MQTT
Eclipse Mosquitto คือซอฟต์แวร์ Broker แบบโอเพนซอร์สที่ได้รับการยอมรับกว้างขวางที่สุดตัวหนึ่งในโลก MQTT พัฒนาภายใต้มูลนิธิ Eclipse รองรับ MQTT ทั้งเวอร์ชัน 5.0, 3.1.1 และ 3.1 มีผู้ติดตามบน GitHub กว่า 11,200 ดาว และถูก fork ต่อกว่า 2,600 ครั้ง สะท้อนการใช้งานจริงในอุตสาหกรรมอย่างแพร่หลาย นอกจากตัว Broker หลักแล้ว โครงการยังมีชุดเครื่องมือประกอบที่ครบเครื่อง ทั้งไลบรารีไคลเอนต์สำหรับภาษา C/C++ และเครื่องมือบรรทัดคำสั่งอย่าง mosquitto_pub และ mosquitto_sub สำหรับทดสอบส่ง-รับข้อความอย่างรวดเร็ว รวมถึง mosquitto_ctrl และ mosquitto_passwd สำหรับบริหารจัดการผู้ใช้และสิทธิ์การเข้าถึง (eclipse-mosquitto/mosquitto)
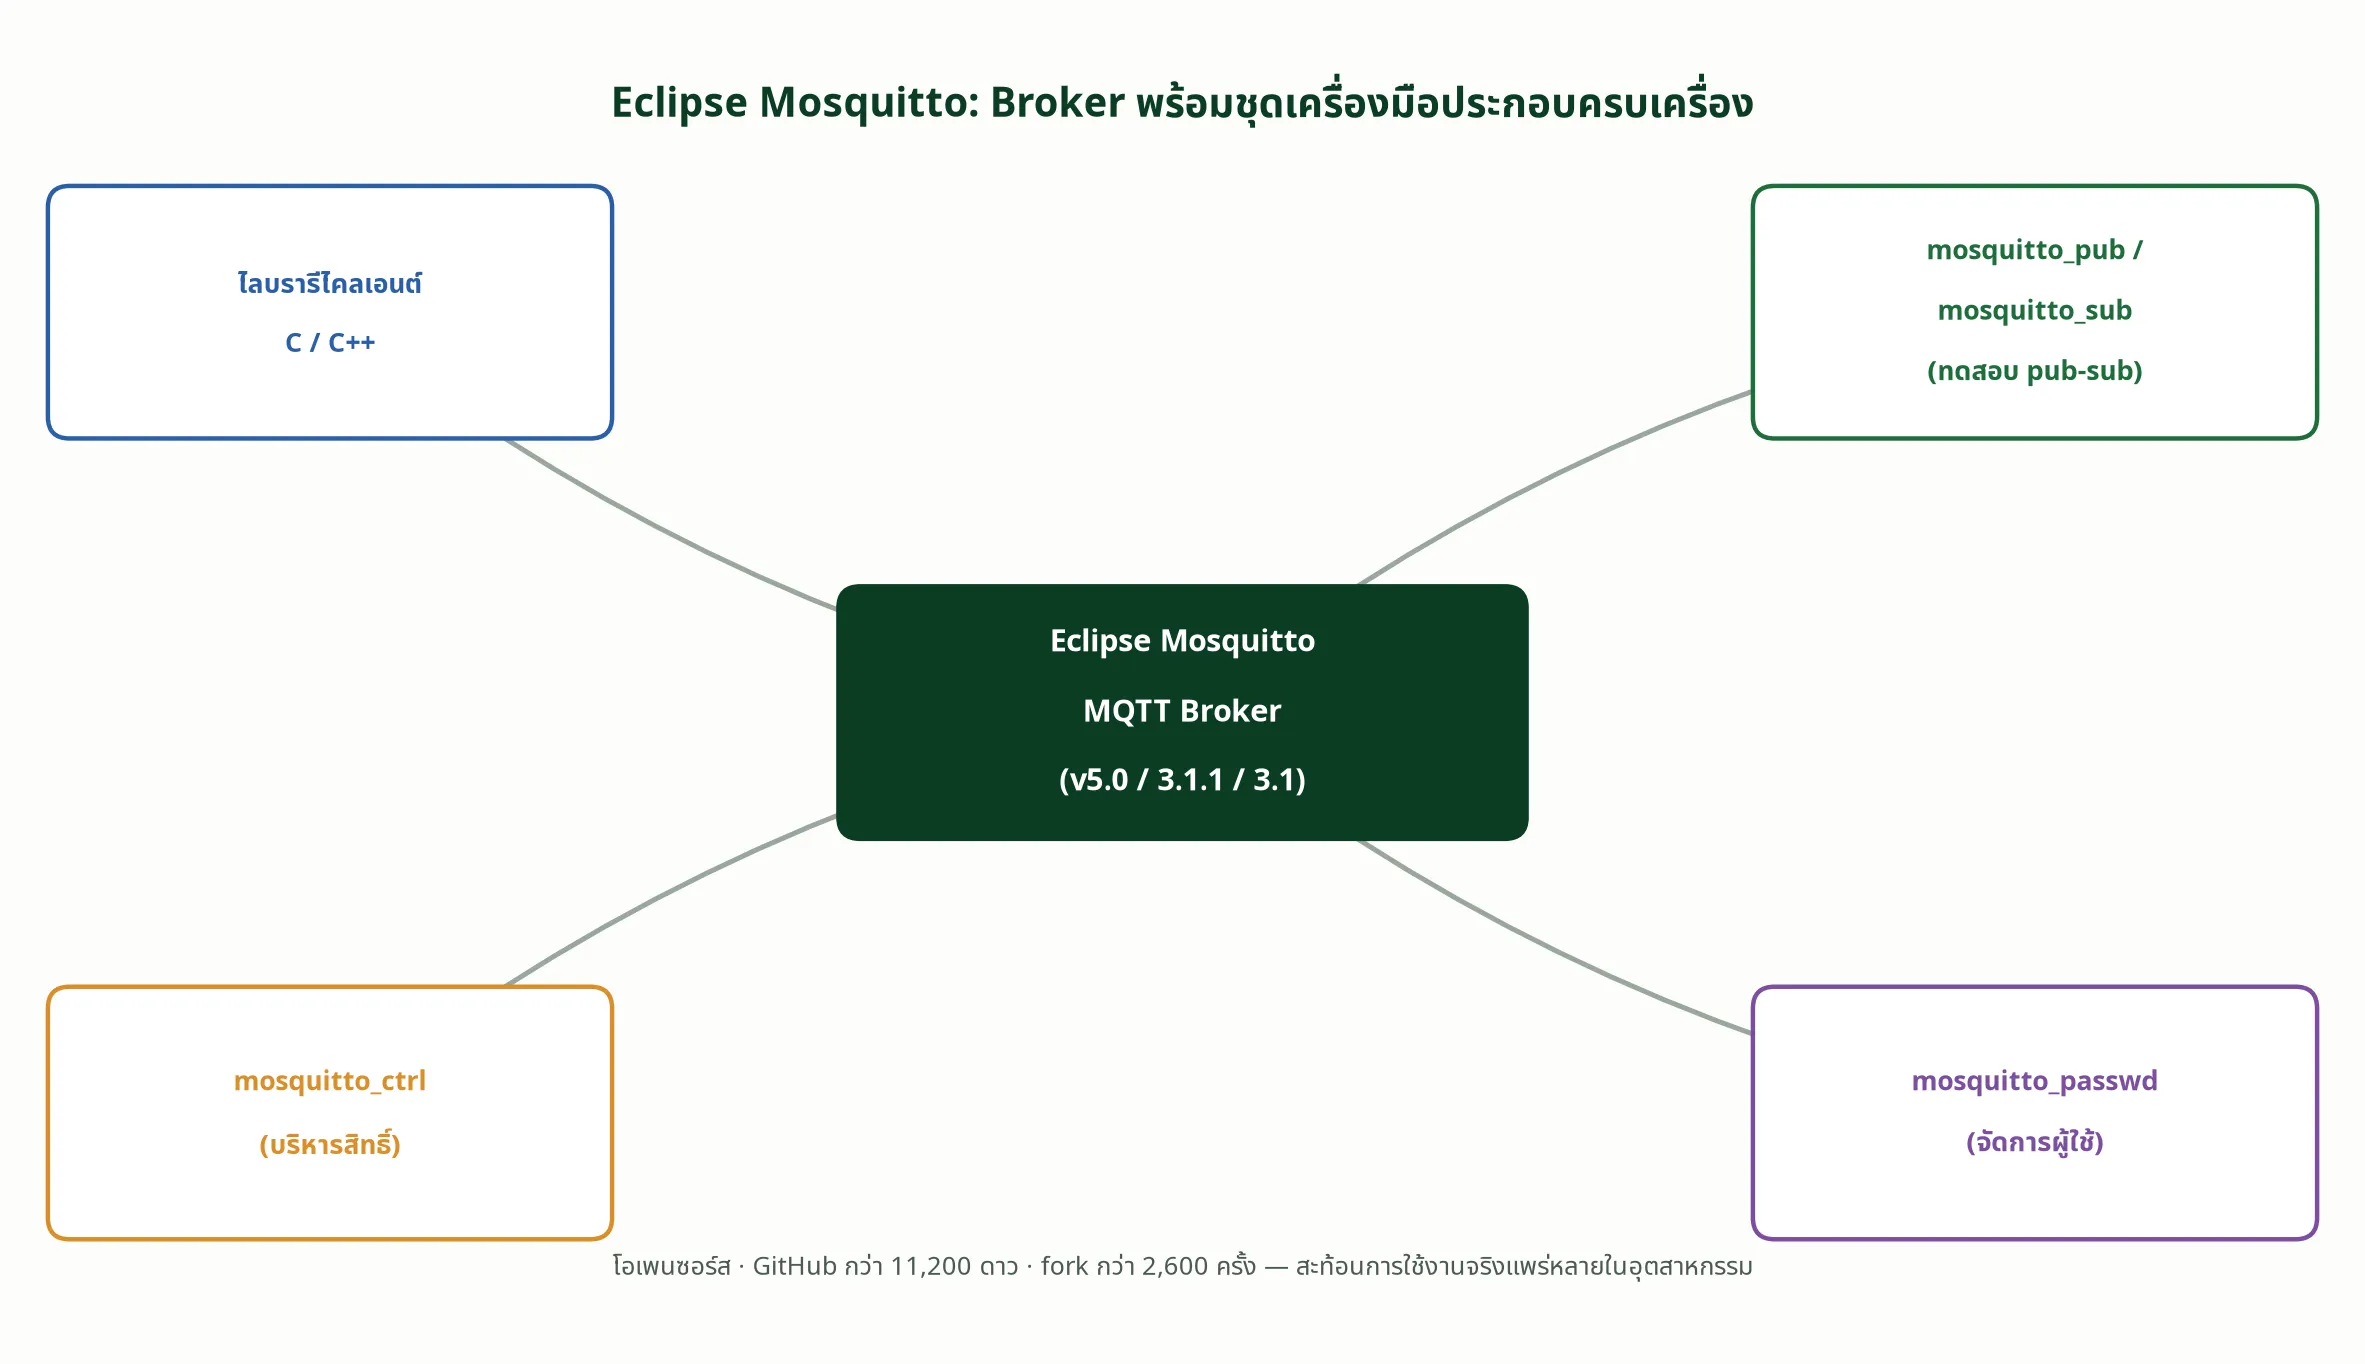 ภาพที่ 4b: Eclipse Mosquitto Broker พร้อมไลบรารีไคลเอนต์และเครื่องมือบรรทัดคำสั่งสี่ตัวที่มาด้วยกัน
3. ปิดช่องโหว่ที่เคยระบุไว้: TLS และ Dynamic Security Plugin
จุดที่สำคัญที่สุดสำหรับเอกสารฉบับนี้คือการตอบคำถามว่า Mosquitto แก้ปัญหา “MQTT ไม่เข้ารหัส” ที่เคยระบุไว้ได้อย่างไรในทางปฏิบัติ
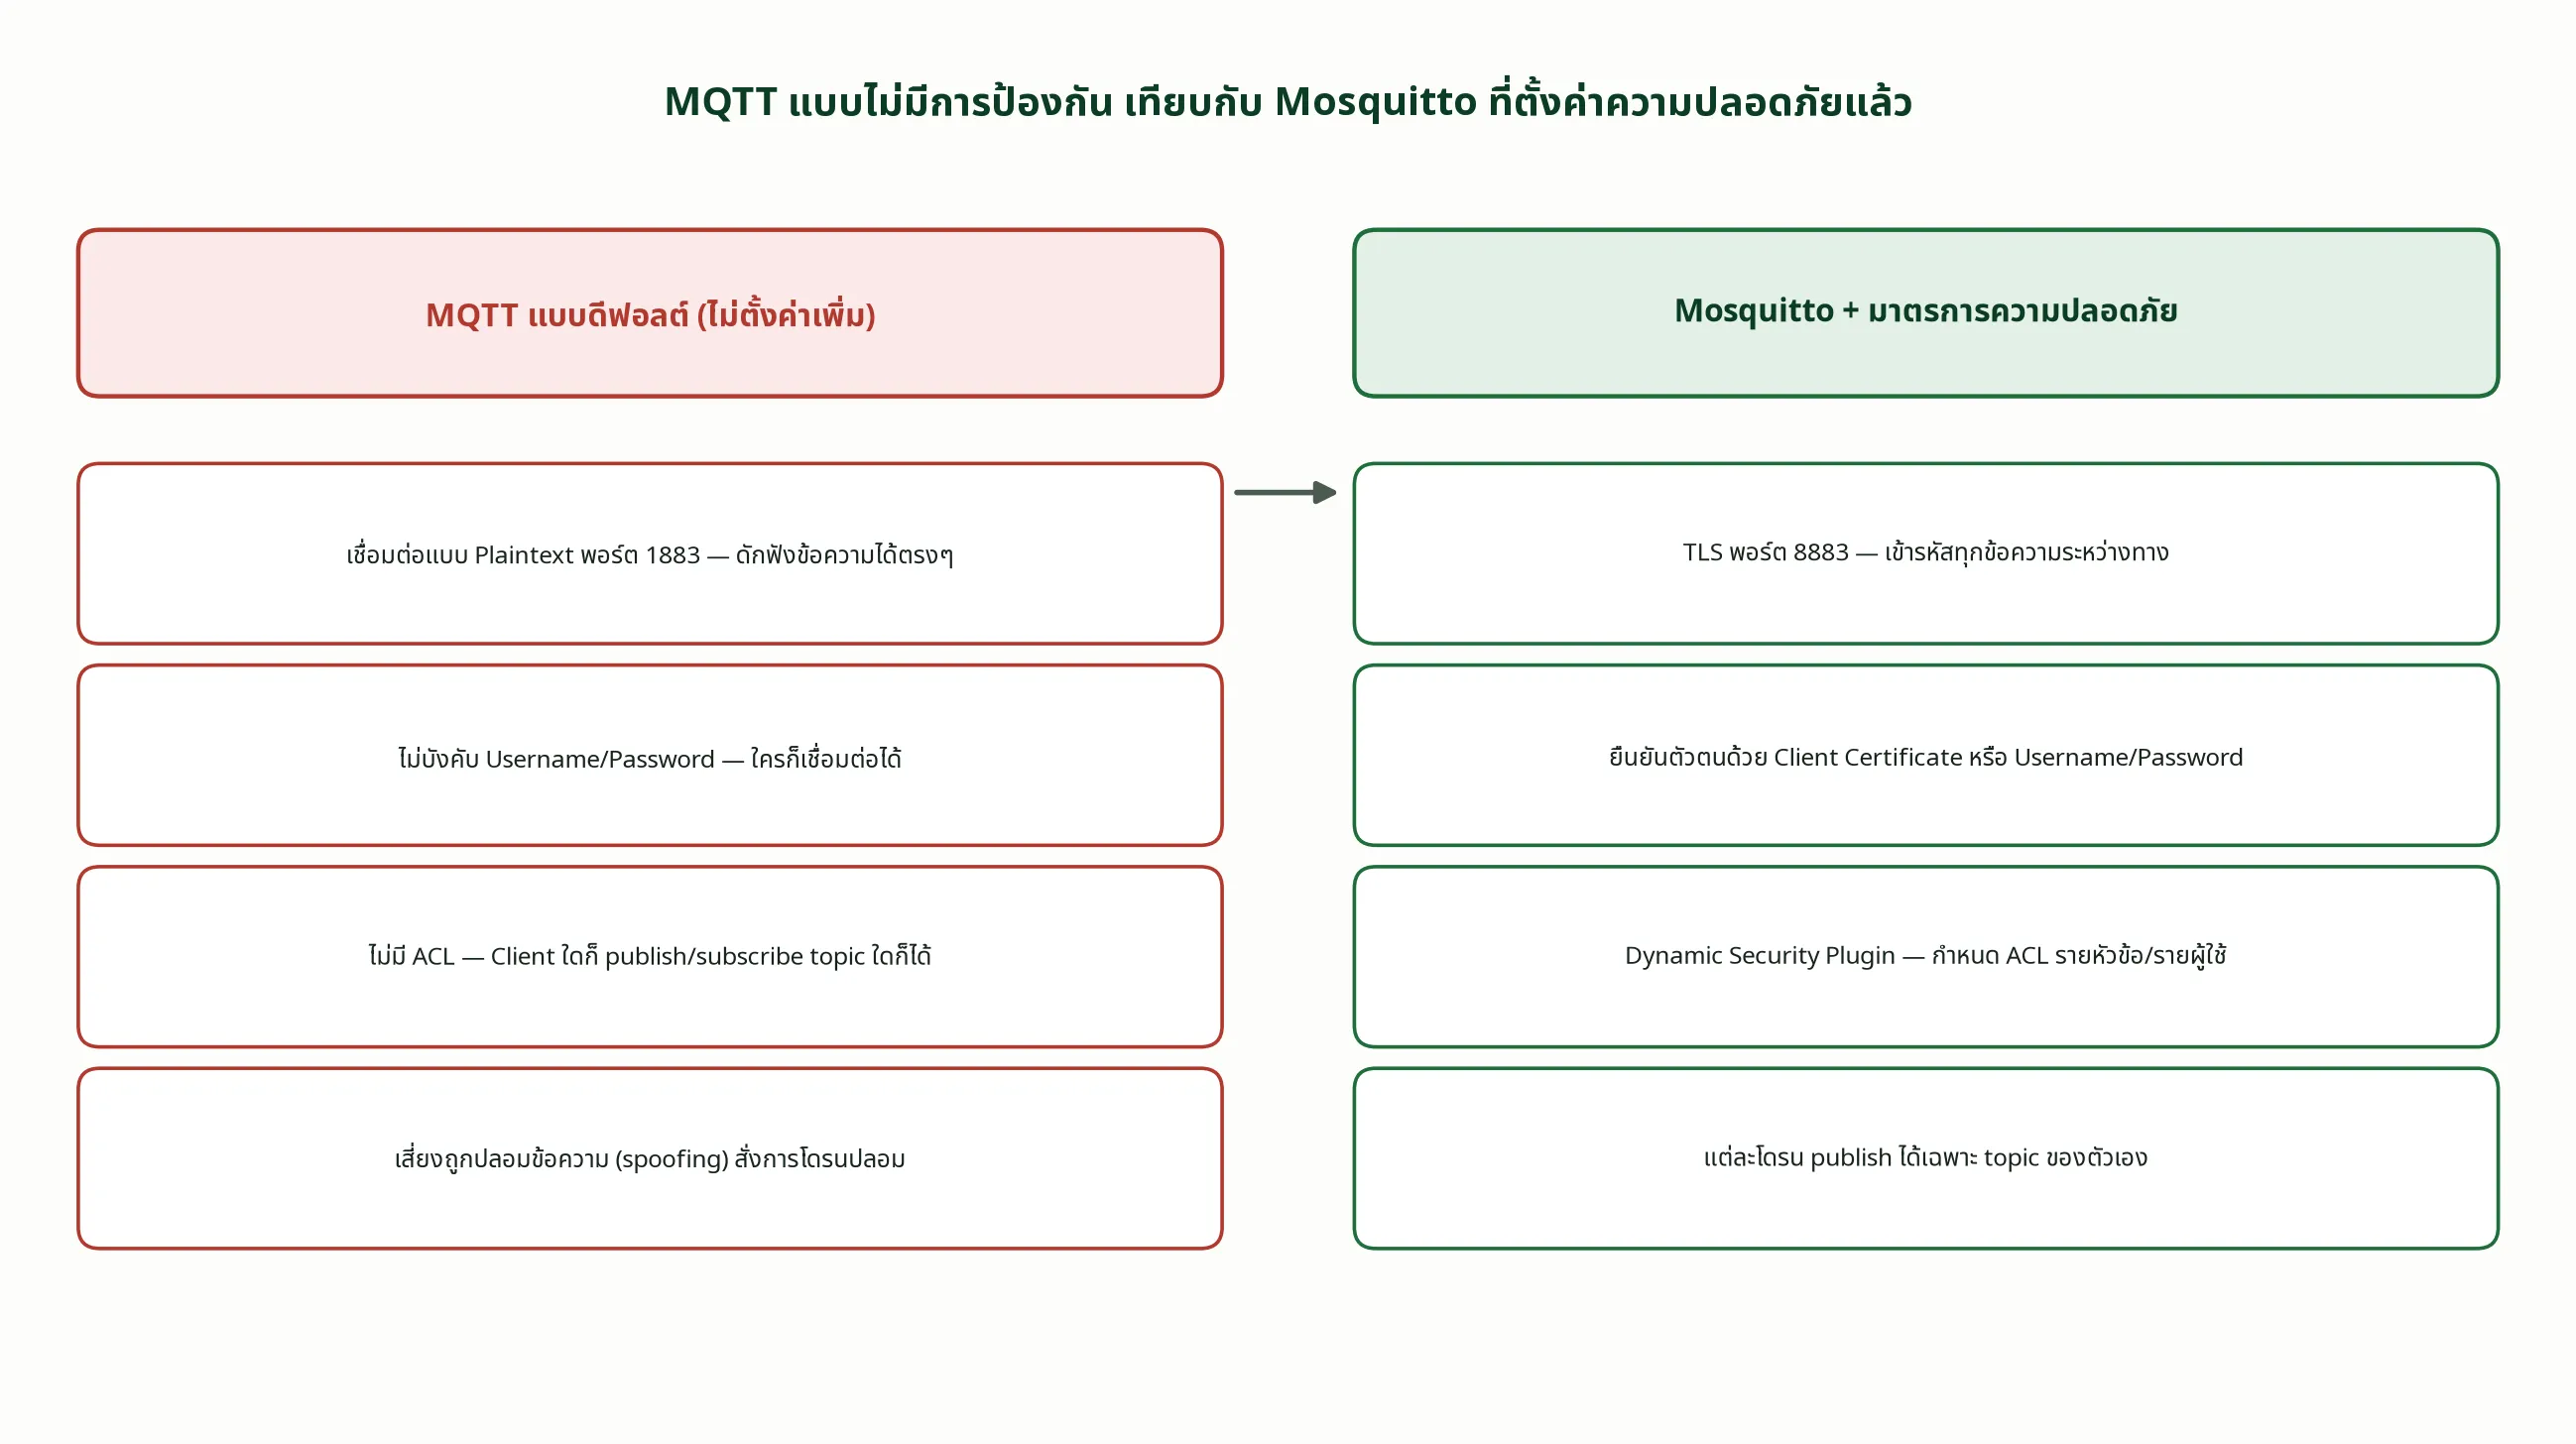
ในสถานะเริ่มต้นที่ไม่ได้ตั้งค่าเพิ่มเติม MQTT มักถูกใช้งานผ่านพอร์ต 1883 แบบข้อความธรรมดา (plaintext) ที่ใครก็สามารถดักฟังได้หากอยู่ในเครือข่ายเดียวกัน และหากไม่บังคับการยืนยันตัวตน ไคลเอนต์ใดก็ตามที่รู้ที่อยู่ของ Broker ก็สามารถเชื่อมต่อ ส่งคำสั่งปลอม หรือแอบฟังข้อมูลได้ทันที ซึ่งในบริบทฝูงโดรนอาจหมายถึงการที่ผู้ไม่ประสงค์ดีปลอมตัวเป็นโดรนลำหนึ่งแล้วส่งข้อมูลเท็จเข้าสู่ระบบ หรือแอบฟังพิกัดและสถานะภารกิจได้ทั้งหมด
Mosquitto แก้ปัญหานี้ผ่านมาตรการหลักสองชั้น ชั้นแรกคือการเข้ารหัสด้วย TLS ผ่านพอร์ต 8883 ซึ่งเข้ารหัสทุกข้อความระหว่างทางเหมือนเว็บไซต์ที่ใช้ HTTPS พร้อมรองรับการยืนยันตัวตนด้วยใบรับรองดิจิทัล (client certificate) สำหรับกรณีที่ต้องการความเข้มงวดสูงสุด ชั้นที่สองคือ Dynamic Security Plugin ซึ่งเป็นระบบจัดการสิทธิ์แบบละเอียดที่กำหนดได้ว่าผู้ใช้แต่ละรายเชื่อมต่อได้จากที่ใด และมีสิทธิ์ publish หรือ subscribe topic ใดได้บ้าง เมื่อผสานทั้งสองมาตรการเข้าด้วยกัน ระบบสามารถกำหนดได้ว่าโดรนแต่ละลำมีบัญชีของตัวเอง เชื่อมต่อผ่าน TLS เท่านั้น และ publish ข้อมูลได้เฉพาะ topic ของตัวเองเท่านั้น เช่น โดรนลำที่ 1 จะไม่สามารถปลอมตัวส่งข้อมูลในนาม drone/2/telemetry ได้อีกต่อไป ซึ่งปิดช่องโหว่ spoofing ที่เอกสารก่อนหน้าระบุไว้ได้โดยตรง (eclipse-mosquitto/mosquitto)
4. MQTT ในระบบหุ่นยนต์และฝูงโดรนที่ใช้ ROS 2 จริง
MQTT ไม่ได้เป็นเพียงแนวคิดทางทฤษฎี แต่มีสะพานเชื่อมที่ใช้งานจริงระหว่างกรอบงานหุ่นยนต์ ROS 2 กับโลก MQTT แล้ว
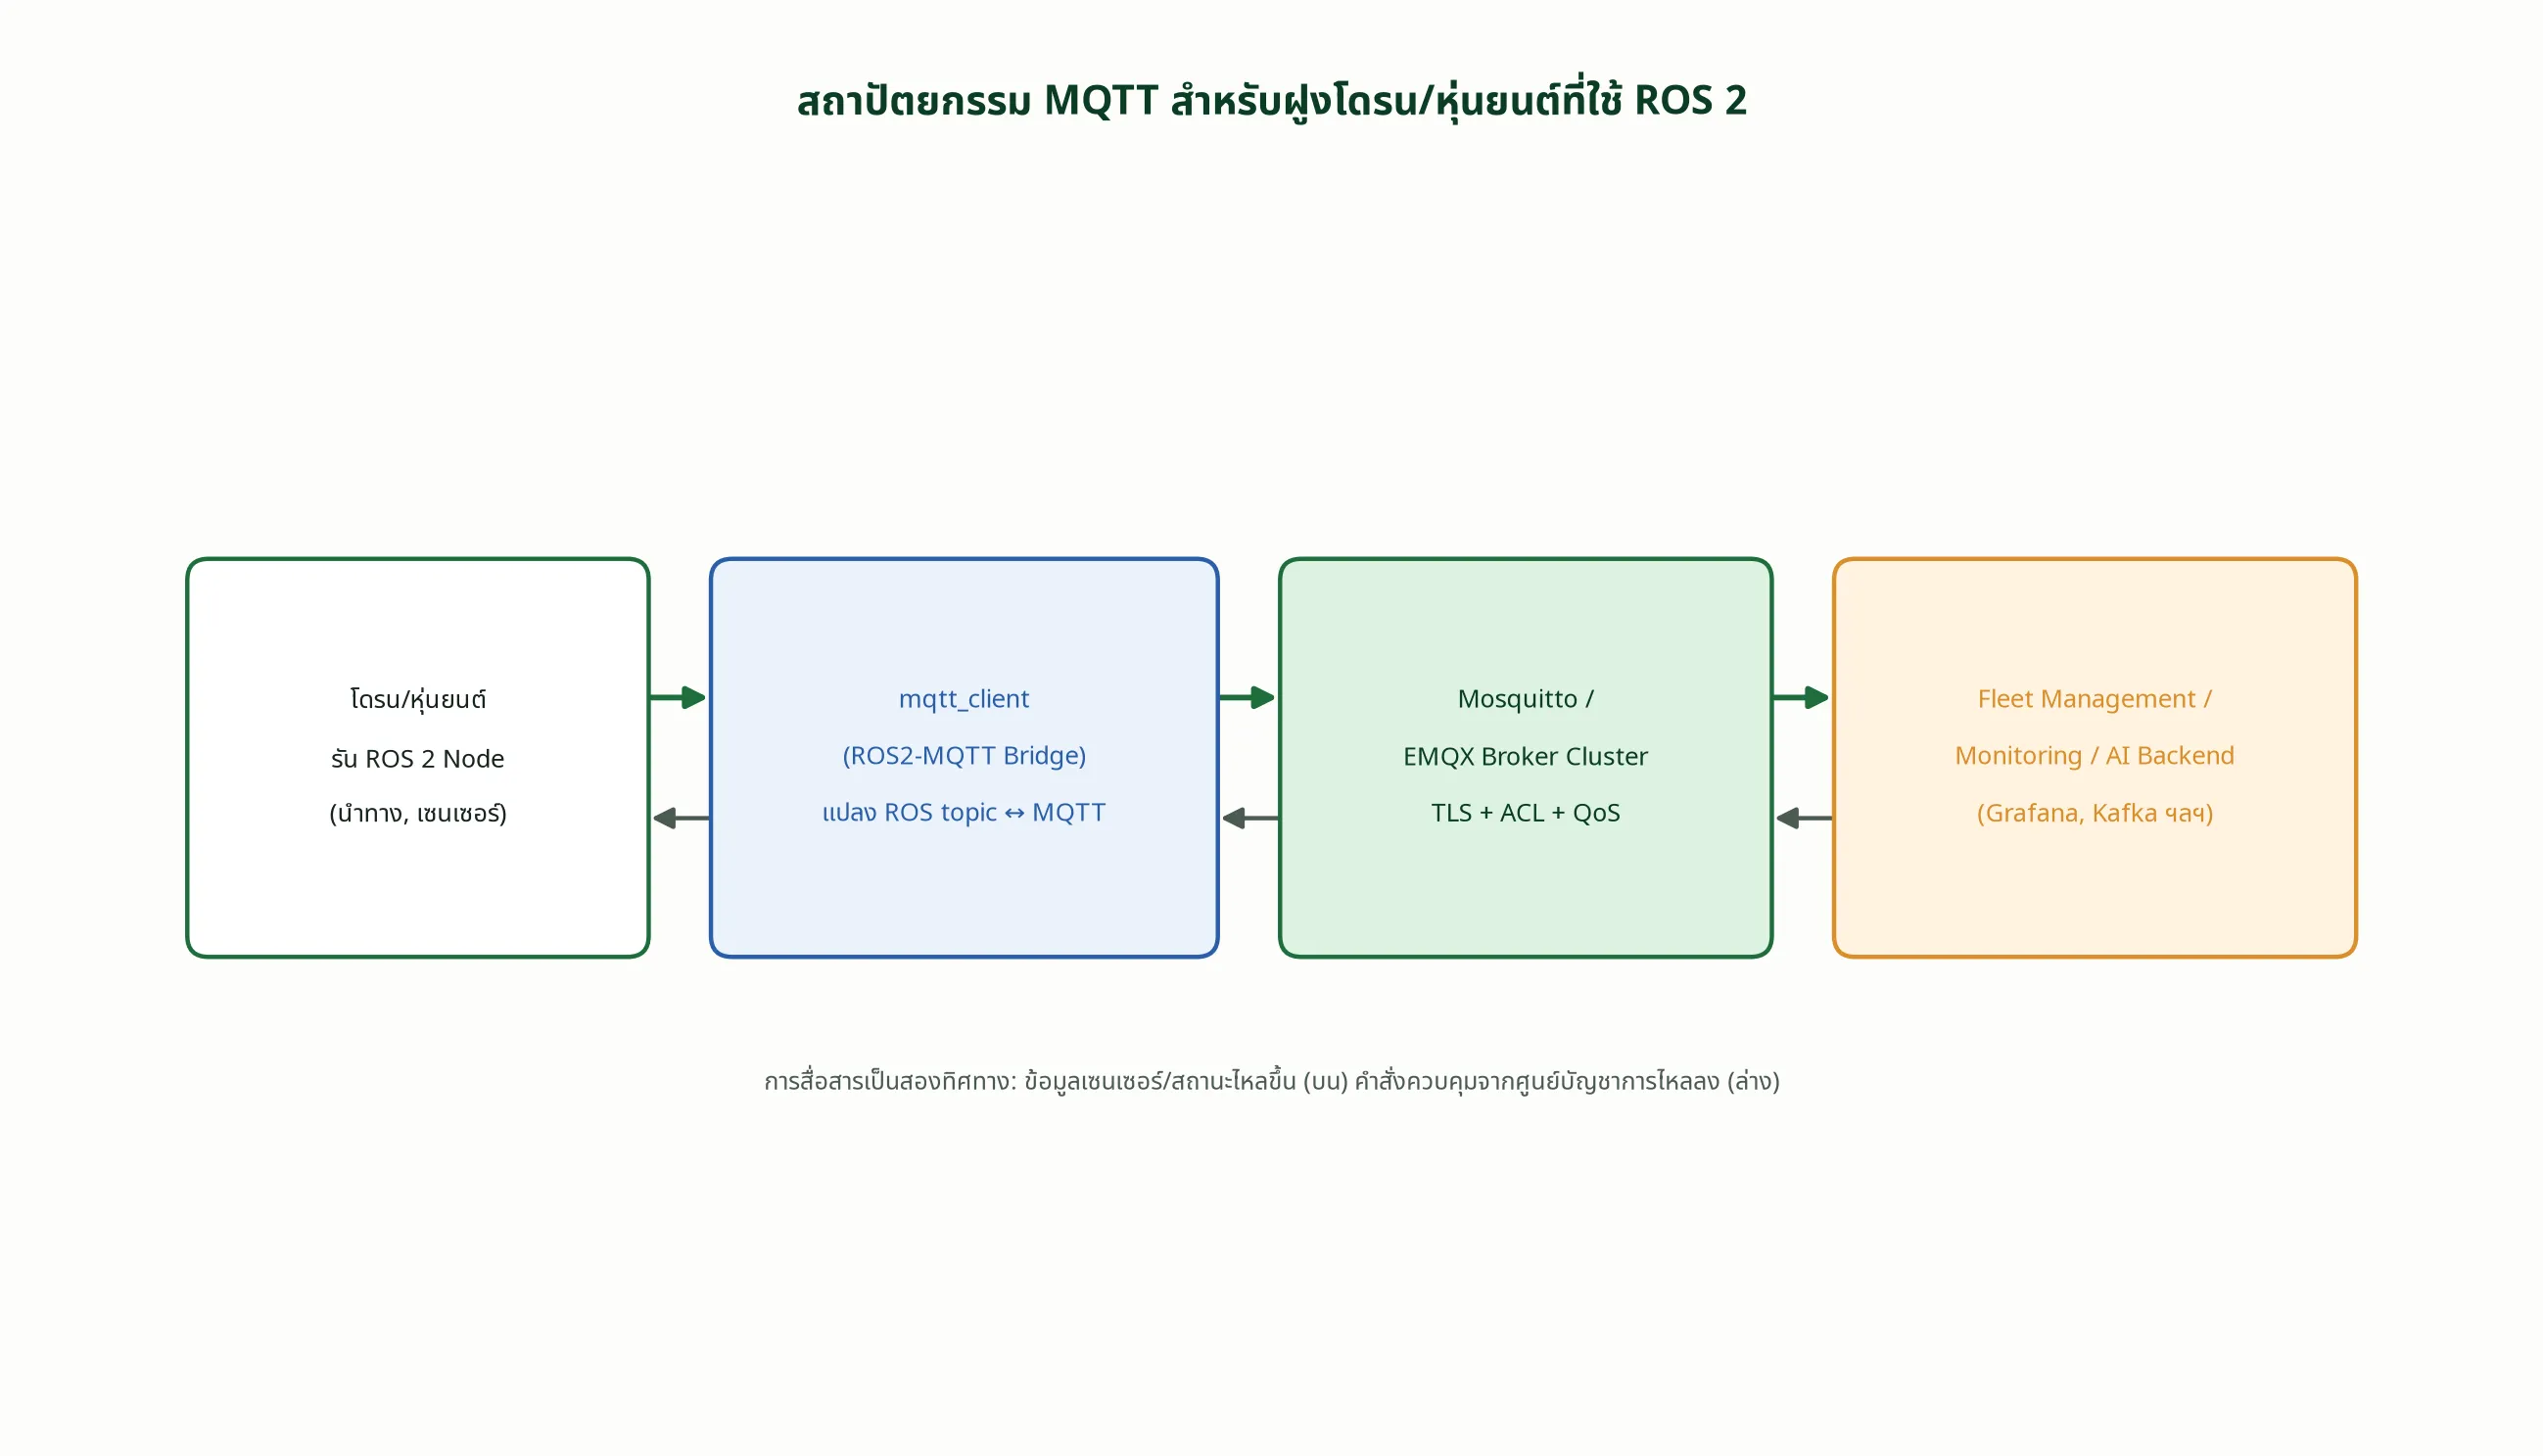
โครงการ mqtt_client ที่พัฒนาโดยสถาบัน RWTH Aachen เป็นโหนด ROS 2 ที่ทำหน้าที่เป็นสะพานสองทิศทางระหว่างข้อความ ROS กับ MQTT Broker โดยรองรับทั้งการแปลงข้อความ ROS แบบเต็มรูปแบบ และรองรับชนิดข้อมูลพื้นฐาน (จำนวนเต็ม, ทศนิยม, ข้อความ, บูลีน) เพื่อให้สื่อสารกับอุปกรณ์ MQTT ที่ไม่ได้ใช้ ROS ได้ด้วย โครงการนี้ยังมีฟีเจอร์วัดความหน่วงเวลา (latency) แบบอัตโนมัติ และรองรับ QoS, TLS และการยืนยันตัวตนระดับที่ใช้งานจริงในอุตสาหกรรมได้ สถาบันที่พัฒนาคือหน่วยงานด้านวิศวกรรมยานยนต์ จึงเน้นกรณีใช้งานอย่างการสื่อสารระหว่างยานพาหนะกับโครงสร้างพื้นฐาน (V2X) และเครือข่ายยานพาหนะอัตโนมัติแบบกระจายตัว (ika-rwth-aachen/mqtt_client)
ในระดับอุตสาหกรรม แพลตฟอร์ม MQTT อย่าง EMQX ได้ขยายแนวคิดนี้ไปสู่ “แกนหลักข้อมูลเรียลไทม์” ที่เชื่อมระบบ ROS/DDS ในพื้นที่เข้ากับบริการคลาวด์ รูปแบบ publish-subscribe ช่วยแยกส่วนฮาร์ดแวร์หุ่นยนต์ออกจากศูนย์ควบคุม ทำให้ผู้ปฏิบัติงานบริหารจัดการฝูงหุ่นยนต์จากระยะไกลได้โดยไม่ต้องรักษาการเชื่อมต่อแบบจุดต่อจุดที่เปราะบาง และรองรับการขยายขนาดจากหุ่นยนต์ตัวเดียวไปจนถึงฝูงเชิงพาณิชย์ขนาดใหญ่ได้ในสถาปัตยกรรมเดียวกัน พร้อมมาตรการความปลอดภัยระดับองค์กรทั้งการเข้ารหัส TLS/SSL การยืนยันตัวตนด้วยใบรับรอง X.509 และการควบคุมการเข้าถึงระดับหัวข้อ (EMQX — Unified MQTT Platform for Connected Robots) แนวคิดเดียวกันนี้ยังปรากฏในงานวิจัยเชิงวิชาการที่เสนอสถาปัตยกรรมผสาน Software-Defined Networking (SDN) เข้ากับ MQTT สำหรับการสื่อสารของฝูงโดรนในสมรภูมิรบโดยเฉพาะ ตีพิมพ์ใน IEEE Communications Magazine ปี 2019 ซึ่งชี้ให้เห็นว่าแนวคิด MQTT สำหรับฝูงโดรนด้านความมั่นคงไม่ใช่เรื่องใหม่ แต่เป็นทิศทางที่มีการศึกษาอย่างจริงจังมาระยะหนึ่งแล้ว (An SDN-MQTT Based Communication System for Battlefield UAV Swarms — IEEE Communications Magazine)
5. จุดเชื่อมที่มองไม่เห็น: Mosquitto ซ่อนอยู่ใน ChirpStack อยู่แล้ว
ส่วนที่น่าสนใจที่สุดเมื่อย้อนกลับไปดูเอกสาร Swarm+LoRa ฉบับก่อนหน้าคือ ระบบเฝ้าระวังฉุกเฉินที่ใช้ ChirpStack เป็น Network Server นั้น แท้จริงแล้วใช้ MQTT เป็นกลไกเผยแพร่ข้อมูลภายในอยู่แล้วโดยดีฟอลต์ เพียงแต่เอกสารก่อนหน้ายังไม่ได้ลงรายละเอียดจุดนี้
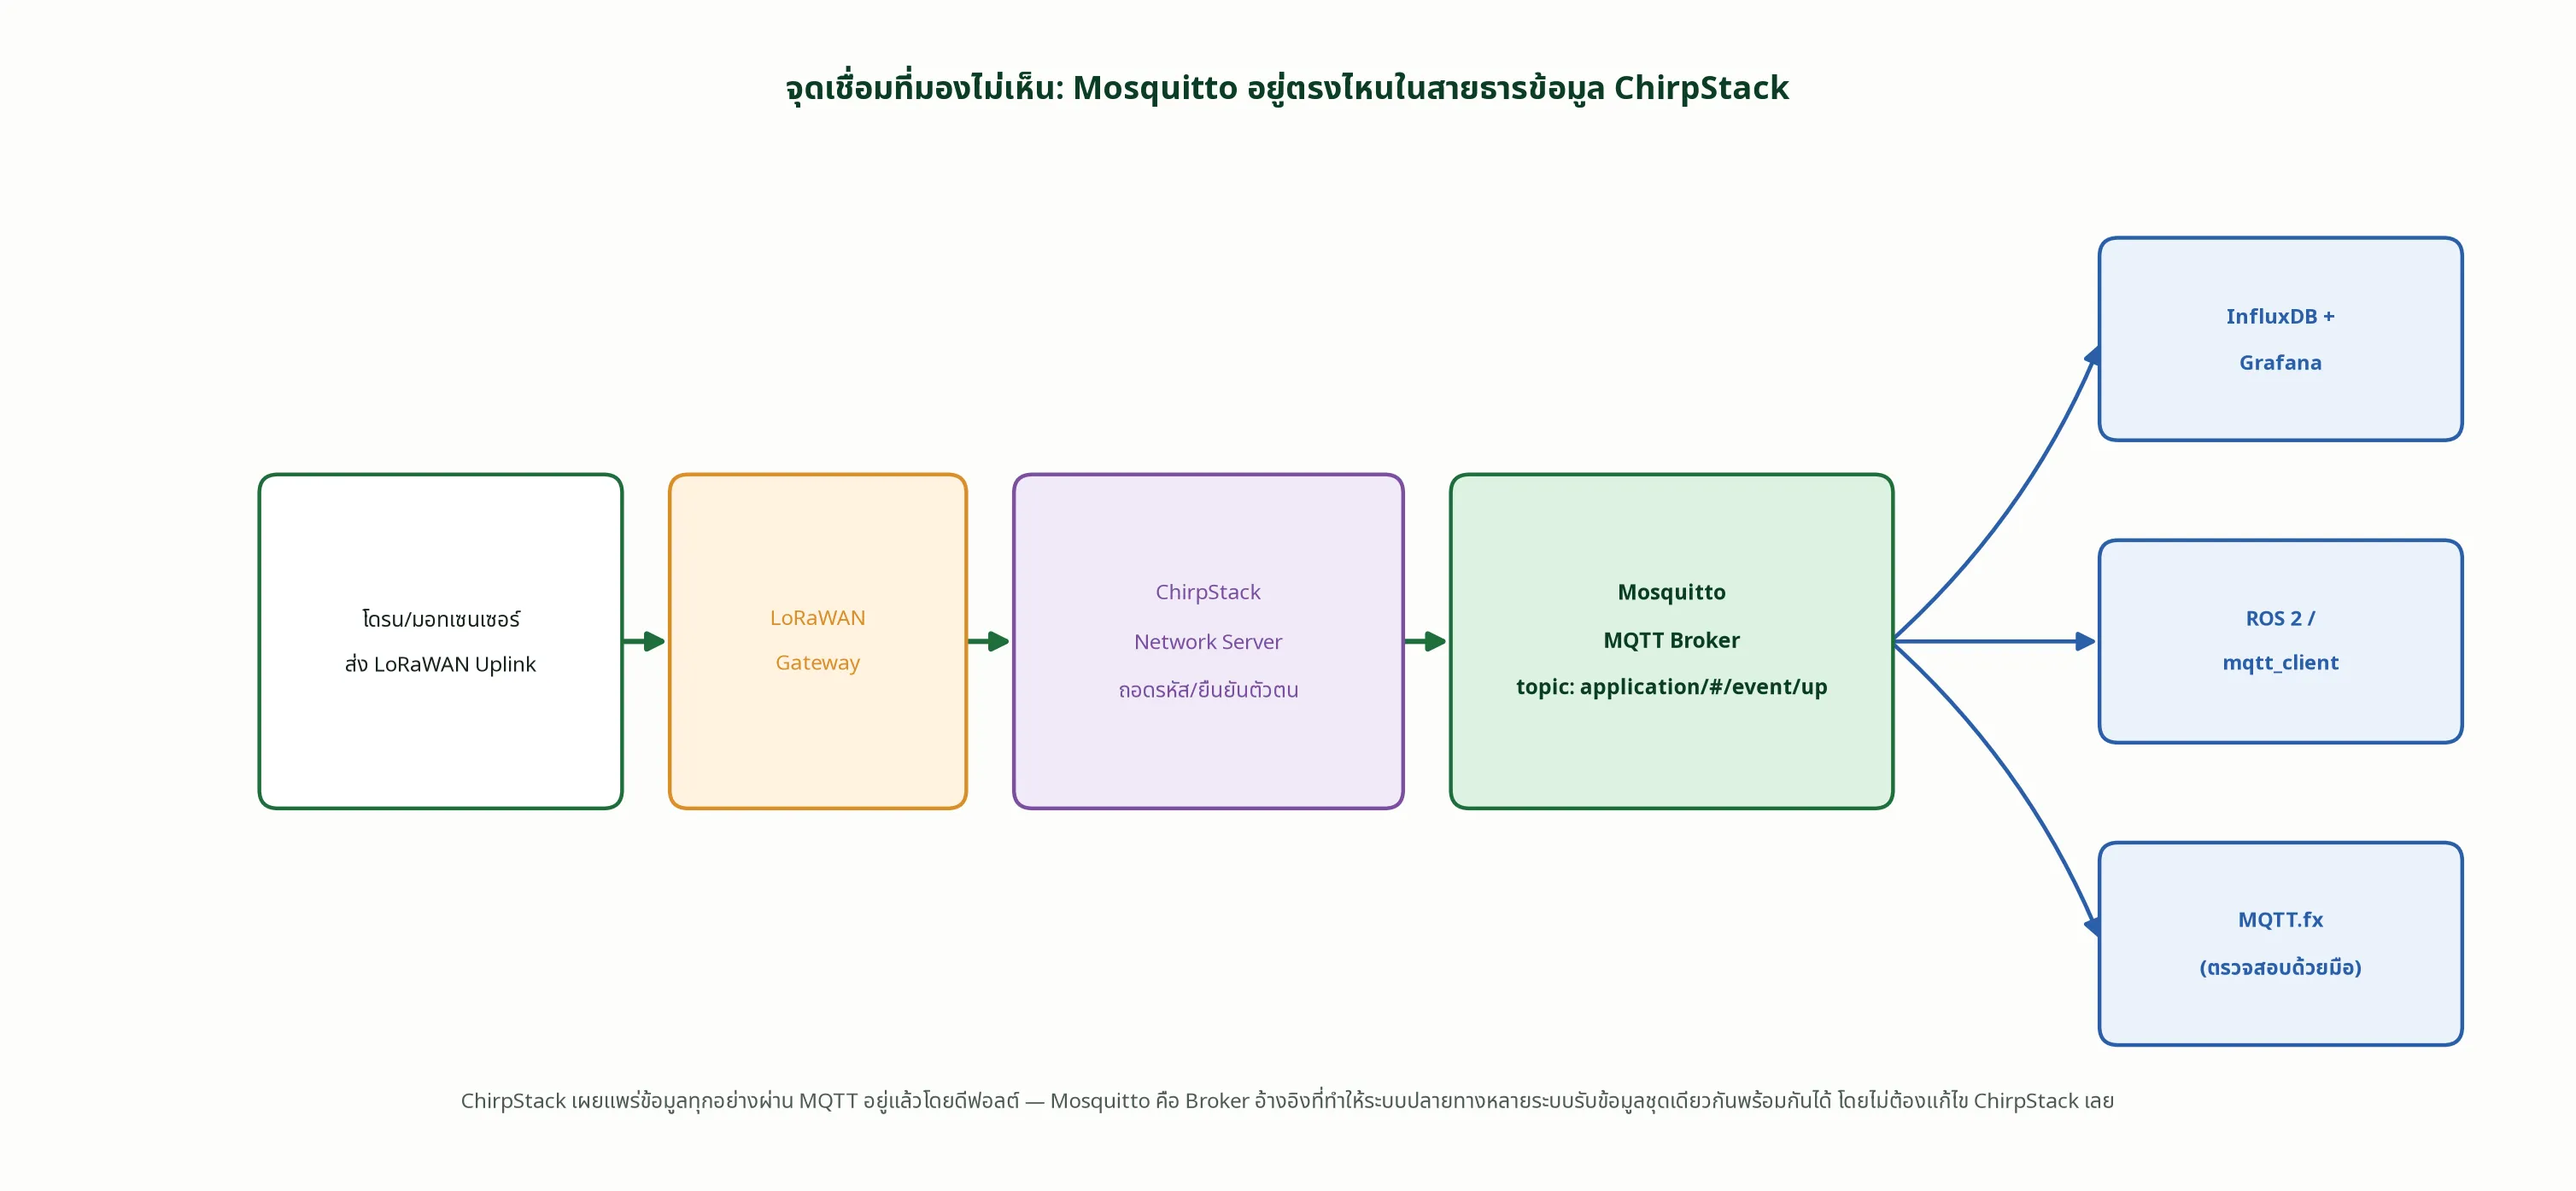
เมื่ออุปกรณ์ LoRaWAN ส่งข้อมูลขึ้นมา (uplink) ChirpStack Network Server จะถอดรหัสและยืนยันตัวตนอุปกรณ์ก่อน แล้ว “เผยแพร่ข้อมูลทุกอย่างที่ได้รับจากอุปกรณ์เป็น JSON ผ่าน MQTT” โดยใช้โครงสร้าง topic แบบลำดับชั้น เช่น application/APPLICATION_ID/device/DEV_EUI/event/up สำหรับข้อมูลขาขึ้น และ application/APPLICATION_ID/device/DEV_EUI/command/down สำหรับส่งคำสั่งขาลงกลับไปยังอุปกรณ์ เอกสารทางการของ ChirpStack เองระบุ Mosquitto ไว้เป็น “reference implementation” หรือ Broker อ้างอิงสำหรับการทดสอบและใช้งานจริง (ChirpStack — MQTT Integration)
ความหมายเชิงปฏิบัติของจุดนี้คือ หากวางระบบเฝ้าระวังฉุกเฉินที่กล่าวถึงในเอกสารก่อนหน้าจริง Mosquitto จะทำหน้าที่เป็นจุดกระจายข้อมูลกลางที่ทำให้ระบบปลายทางหลายระบบรับข้อมูลชุดเดียวกันพร้อมกันได้ในทันที ทั้ง InfluxDB/Grafana สำหรับแสดงผลแผนที่ ROS 2 ผ่าน mqtt_client สำหรับให้หุ่นยนต์ภาคพื้นตอบสนองต่อข้อมูลอัตโนมัติ และเครื่องมือตรวจสอบด้วยมืออย่าง MQTT.fx สำหรับผู้ดูแลระบบ โดยไม่ต้องแก้ไขโค้ดของ ChirpStack เองแม้แต่บรรทัดเดียว เพราะทุกฝ่ายเพียงสมัครสมาชิก topic ที่ต้องการจาก Broker ตัวเดียวกัน
6. เครื่องมือสำหรับทดสอบและตรวจสอบ: MQTT.fx
เมื่อวางระบบ Broker ไม่ว่าจะเป็น Mosquitto หรือ ChirpStack ที่ฝัง MQTT ไว้ภายใน ผู้พัฒนาและผู้ดูแลระบบมักต้องการเครื่องมือสำหรับตรวจสอบข้อความที่ไหลผ่านไปมาแบบเห็นภาพ MQTT.fx คือไคลเอนต์ MQTT แบบกราฟิก (GUI) ที่พัฒนาด้วย JavaFX โดยอิงจากไลบรารี Eclipse Paho ทำหน้าที่คล้ายกับ mosquitto_pub/mosquitto_sub ของ Mosquitto แต่มีหน้าต่างโต้ตอบให้ใช้งานง่ายกว่าสำหรับผู้ที่ไม่ถนัดบรรทัดคำสั่ง ไฟล์ mqttfx-1.7.1-windows-x64 ที่พบเป็นตัวติดตั้งเวอร์ชัน 1.7.1 สำหรับระบบปฏิบัติการ Windows 64 บิตโดยเฉพาะ (MQTT.fx 1.7.1 — jensd.de)
ในบริบทของงานที่ทำอยู่ เครื่องมือนี้เหมาะสำหรับการตรวจสอบระบบก่อนใช้งานจริงหลายกรณี เช่น เชื่อมต่อไปยัง Mosquitto Broker ที่ตั้งค่า TLS/ACL แล้วเพื่อยืนยันว่าการเชื่อมต่อและสิทธิ์การเข้าถึงทำงานถูกต้องตามที่ออกแบบไว้ สมัครสมาชิก topic ของ ChirpStack อย่าง application/# เพื่อดูข้อมูล LoRaWAN uplink แบบเรียลไทม์โดยไม่ต้องเขียนโค้ดใดๆ ก่อน หรือจำลองการส่งคำสั่งควบคุมไปยัง topic ของโดรนแต่ละลำเพื่อทดสอบพฤติกรรมของระบบก่อนเชื่อมต่อกับฮาร์ดแวร์จริง กล่าวโดยสรุปคือ MQTT.fx เป็นเครื่องมือฝั่งไคลเอนต์สำหรับ “มองเห็น” สิ่งที่เกิดขึ้นในระบบ MQTT ที่ Mosquitto เป็นผู้ดูแลอยู่เบื้องหลัง ไม่ใช่ส่วนประกอบที่ต้องติดตั้งถาวรในระบบการทำงานจริง แต่เป็นเครื่องมือพัฒนาและตรวจสอบที่มีประโยชน์ตลอดวงจรชีวิตของระบบ
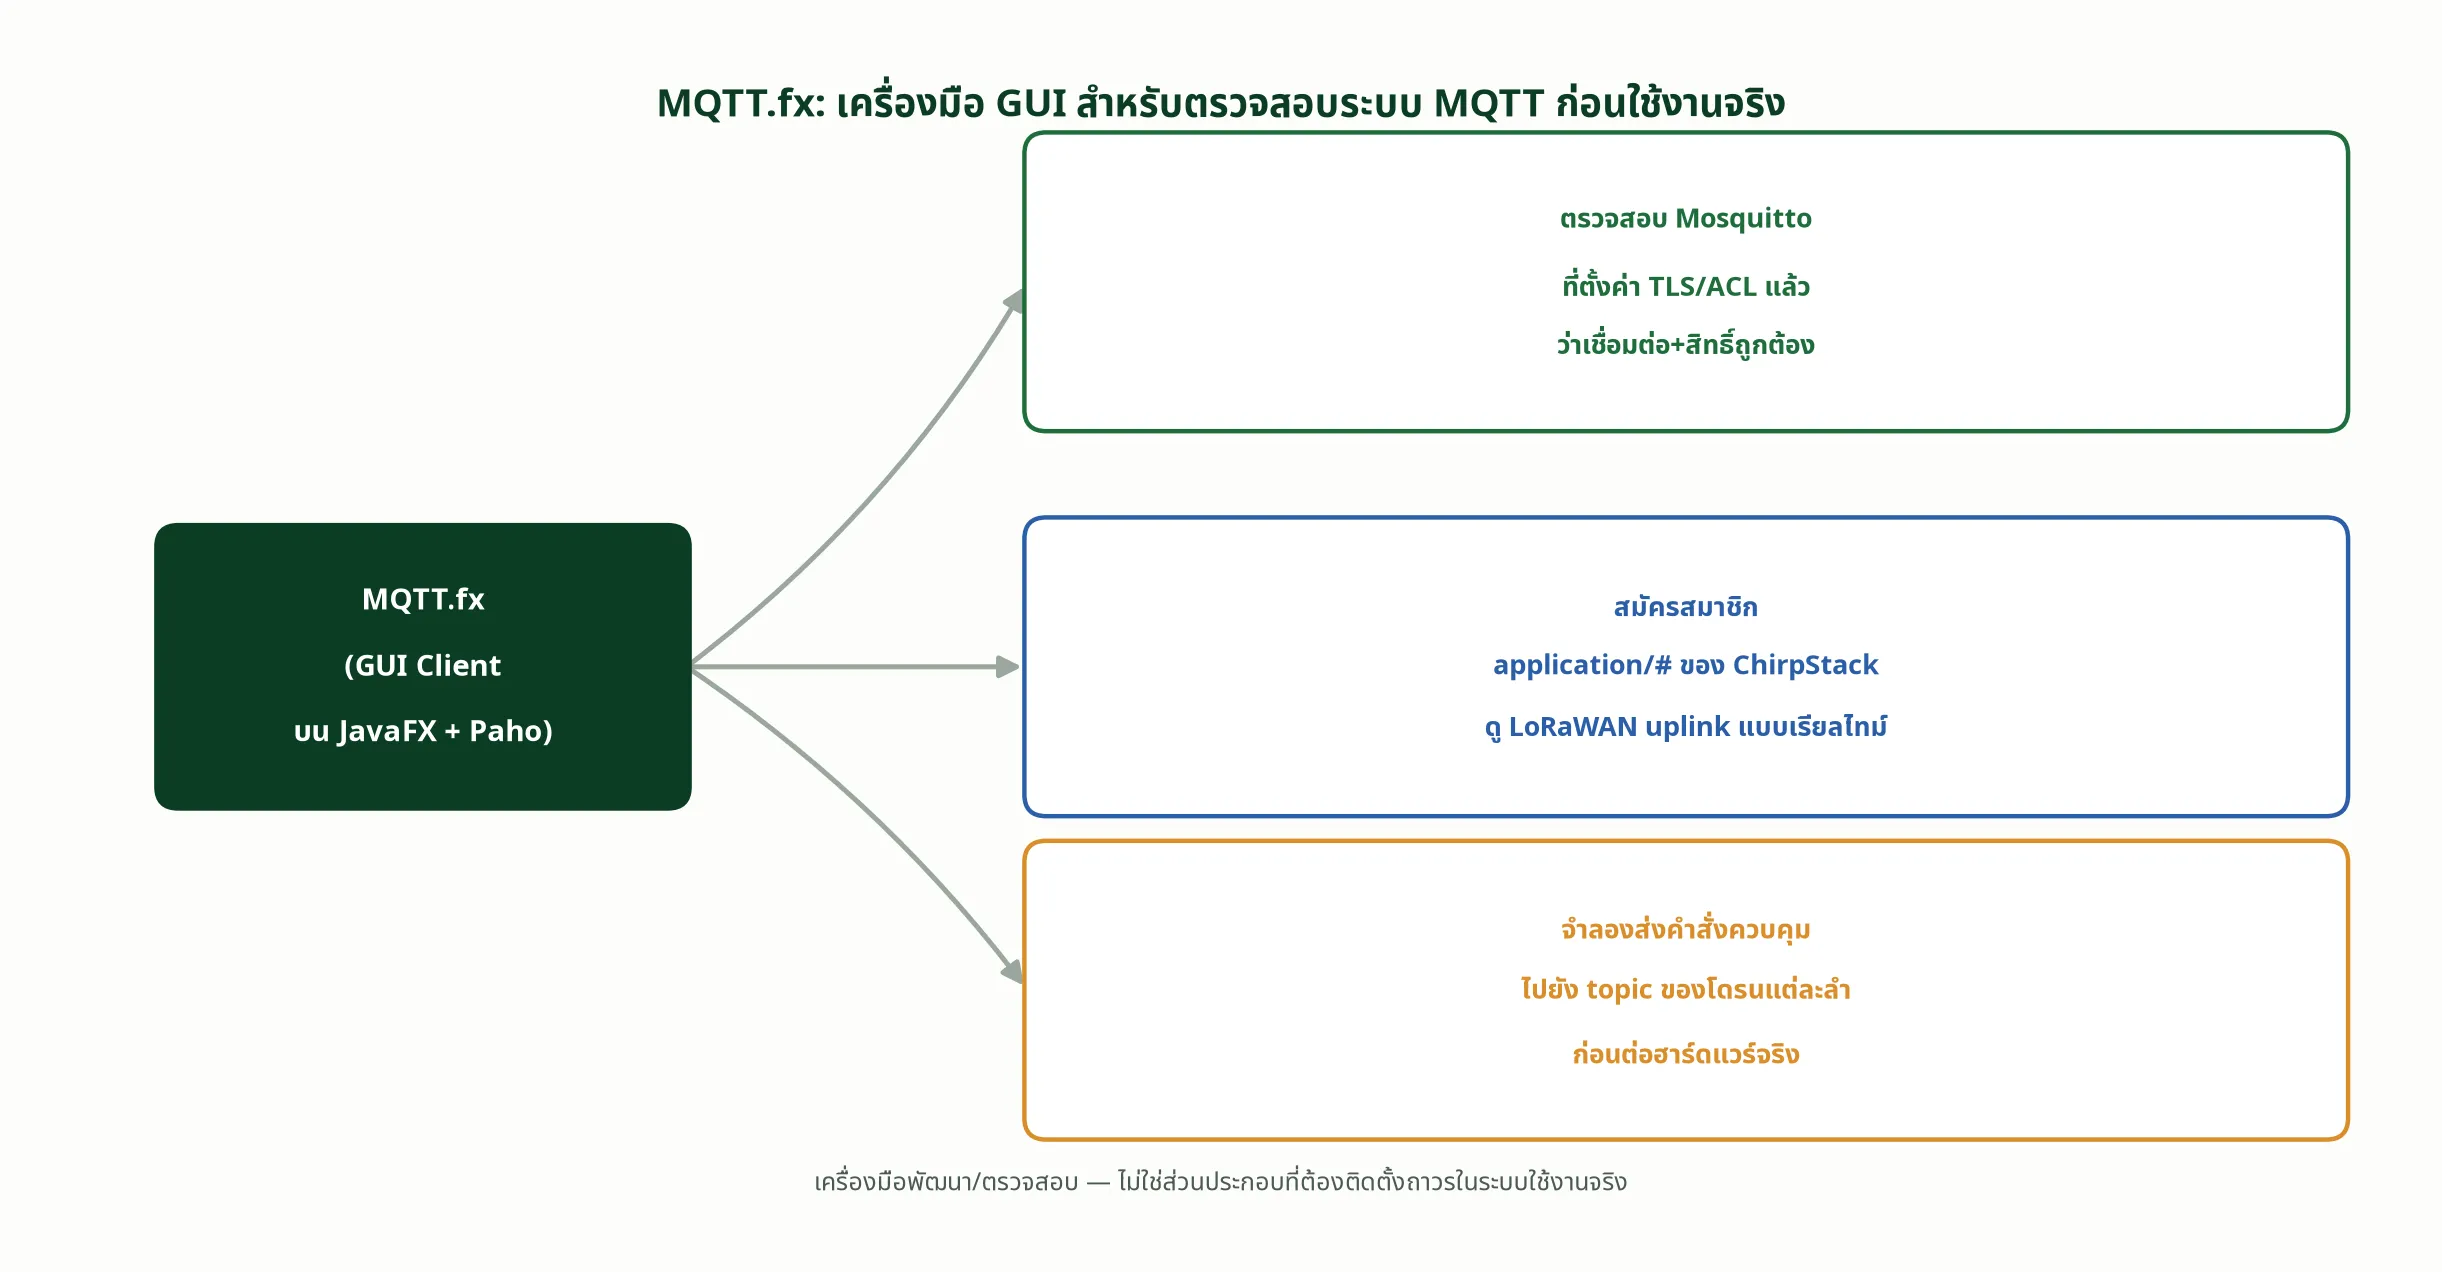 ภาพที่ 5b: สามกรณีใช้งานหลักของ MQTT.fx — ตรวจสอบ TLS/ACL, ดู LoRaWAN uplink ของ ChirpStack, และจำลองคำสั่งควบคุมโดรน
F28: อายุข้อมูลและคิวที่โตขึ้น
| ตัวแปร | ความหมายและหน่วยเข้า → ออก | ช่วง/แหล่งค่า |
|---|---|---|
| tmeasure, tnow | เวลาวัดและเวลาประเมิน s (เข้า) | finite; epoch/หน่วย/clock ต้องตรงกันหลังชดเชย offset |
| age | อายุข้อมูล ณ ผู้ใช้ s (ออก) | ตั้งแต่ 0 เมื่อ clock ถูกต้อง; ค่าลบต้องตรวจเวลา |
| λ, μ | อัตราข้อความเข้าและกำลังประมวลผล message/s (เข้า) | ตั้งแต่ 0; วัด ณ คิวเดียวกันและช่วงเดียวกัน |
| Q₀, Q(t) | จำนวนข้อความเริ่มต้นและหลังช่วง t, message (เข้า, ออก) | ตั้งแต่ 0; fluid model อาจให้ค่าประมาณไม่เป็นจำนวนเต็ม |
| t | ระยะเวลาสังเกต s (เข้า) | ตั้งแต่ 0; อัตราคงที่ในช่วงนี้ |
| g | อัตราเพิ่มของคิวขณะไม่ว่าง message/s (ออก) | λ − μ อาจติดลบจนคิวว่าง |
ระดับประยุกต์ · คำถาม: แม้ข้อความส่งถึง ผู้ใช้ได้รับข้อมูลใหม่พอหรือไม่ และ consumer ตาม producer ทันหรือยัง?
age = tnow − tmeasure
g = λ − μ; Q(t) ≈ max(0, Q₀ + (λ − μ)t)
สูตรคิวนี้เป็นบัญชีเข้าออกแบบ fluid ที่ผู้เรียบเรียงกำหนดเพื่อการเรียนรู้ ไม่ใช่ข้อกำหนด MQTT สมมติอัตราคงที่ คิวไม่จำกัด ไม่มีการ drop/expire/retry เพิ่มข้อความ และ μ คือกำลังให้บริการซึ่งหยุดใช้เมื่อคิวว่าง ถ้า λ มากกว่า μ จะเพิ่มประมาณ λ − μ message/s ไม่สามารถอนุมาน latency percentile จากค่าเฉลี่ยนี้ได้
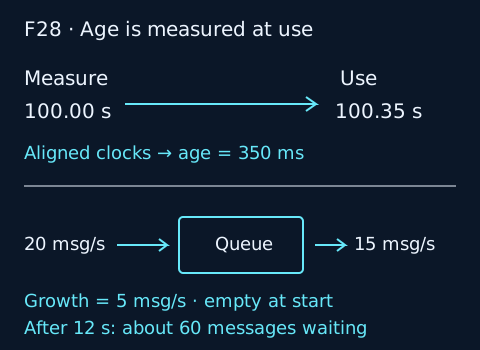
ตัวอย่าง: ข้อความถึงแล้วแต่ยังค้างในคิว
- timestamp หลังจัด clock ให้ตรงกันคือ tmeasure = 100.00 s และ tnow = 100.35 s จึง age = 0.35 s = 350 ms
- λ = 20 message/s และ μ = 15 message/s ให้ g = 5 message/s
- เริ่ม Q₀ = 0 และสังเกต 12 s ได้ Q ≈ 0 + 5 × 12 = 60 message ที่ยังค้างในแบบจำลอง
ภาพแยกเส้นเวลาออกจากคิว เพราะ age ของหนึ่งข้อความกับจำนวนข้อความค้างเป็นคนละปริมาณ การวัด age ข้ามเครื่องต้องระบุวิธี synchronize, offset และความไม่แน่นอนของ clock; ถ้า clock ต่างกัน 0.1 s อายุที่ลบได้อาจผิด 0.1 s อย่าใช้ absolute value กลบ age ติดลบ และอย่าแทนเวลาวัดด้วยเวลารับจาก broker
QoS และ deadline ต้องตรวจแยกกัน
OASIS MQTT 5.0, §4.3 (P2C04, ตรวจ 26 กันยายน 2569) กำหนด QoS เป็นระดับการส่งข้อความ ไม่ได้ให้ขอบเขตเวลาประมวลผลปลายทาง QoS 1 อาจมีข้อความซ้ำ จึงต้องกำหนดว่าจะนับ λ ก่อนหรือหลัง deduplicate ส่วน Message Expiry Interval ใน §3.3.2.3.3 จำกัดอายุระหว่างขั้นการส่งตาม protocol ไม่ได้รับรองว่า application ประมวลผลทัน deadline ควรตรวจ age และนโยบายรับ/ทิ้งข้อมูลเก่าที่ application ด้วย
สำหรับ latency percentiles ให้เก็บเวลาวัดจนถึงเวลาที่ application ใช้ข้อมูลจริงเป็นรายข้อความ แล้วใช้ สถิติ F37 พร้อมวิธี percentile เดียวกัน รายงานจำนวนตัวอย่างและข้อความที่ตกหล่น ไม่สรุป p95 จากเพียง λ และ μ ส่วน QoS ของ ROS 2 ต้องศึกษาข้อกำหนดแยกต่างหาก บทนี้ไม่ใช้ MQTT แทนความหมายของ ROS QoS
ลองทำด้วยตนเอง
คง λ = 20, Q₀ = 0, t = 12 s แต่เพิ่ม μ เป็น 18 message/s จงหา g และ Q ส่วนข้อมูลวัดเวลา 200.00 s ประเมินเวลา 200.12 s มี age เท่าใด? ยอมรับคลาดเคลื่อน 0.000001 ในหน่วยของผลลัพธ์
เปิดเฉลย F28
g = 20 − 18 = 2 message/s; Q ≈ 2 × 12 = 24 message; age = 200.12 − 200.00 = 0.12 s หรือ 120 ms การเพิ่มกำลังประมวลผลช่วยลดการโตของคิว แต่ยังตามอัตราเข้าไม่ทัน
อ่านร่วมกับ bandwidth และ packet loss F27 เพื่อรายงานทั้งปริมาณ ความครบ และอายุข้อมูล
บทสรุป
เมื่อประกอบทั้งหมดเข้าด้วยกัน จะเห็นว่า MQTT และ Eclipse Mosquitto ไม่ใช่เทคโนโลยีใหม่ที่แยกขาดจากเนื้อหาที่ทำมาก่อนหน้า แต่เป็นชิ้นส่วนที่ขาดหายไปซึ่งเติมเต็มภาพให้สมบูรณ์ขึ้น ทั้งในแง่การปิดช่องโหว่ความปลอดภัยชั้นแอปพลิเคชันที่เคยระบุไว้ในเอกสาร Swarm+LoRa และในแง่การเผยให้เห็นว่า ChirpStack ที่ใช้ในระบบเฝ้าระวังฉุกเฉินนั้น แท้จริงแล้วมี MQTT ทำงานอยู่เบื้องหลังอยู่แล้ว การเข้าใจ Mosquitto จึงไม่ใช่แค่การเพิ่มเทคโนโลยีใหม่เข้ามา แต่คือการเข้าใจกลไกที่มีอยู่จริงในสถาปัตยกรรมที่ออกแบบไว้แล้วอย่างลึกซึ้งขึ้น พร้อมเครื่องมืออย่าง MQTT.fx ที่ช่วยให้ผู้ปฏิบัติงานตรวจสอบและทดสอบระบบทั้งหมดนี้ได้อย่างเป็นรูปธรรมก่อนนำไปใช้จริง
บรรณานุกรม
- Eclipse Foundation. eclipse-mosquitto/mosquitto: Eclipse Mosquitto - An open source MQTT broker. GitHub. https://github.com/eclipse-mosquitto/mosquitto
- ika-rwth-aachen. mqtt_client: ROS 2 C++ Node for bi-directionally bridging messages between ROS and MQTT. GitHub. https://github.com/ika-rwth-aachen/mqtt_client
- “The Unified MQTT Platform for Connected Robots.” EMQX. https://www.emqx.com/en/solutions/cloud-robotics
- Xiong, et al. “An SDN-MQTT Based Communication System for Battlefield UAV Swarms.” IEEE Communications Magazine, 2019. อ่านบทความใน IEEE Xplore
- “MQTT Integration.” ChirpStack Documentation. เอกสาร MQTT Integration ของ ChirpStack
- “MQTT.fx 1.7.1 is released!” JavaFX Delight. https://www.jensd.de/wordpress/?p=2746
หมายเหตุ: เอกสารนี้จัดทำขึ้นตามคำขอให้ตรวจสอบ github.com/eclipse-mosquitto/mosquitto และพิจารณานำมาประกอบเนื้อหา โดยเชื่อมโยงกับช่องโหว่ด้านความปลอดภัยของ MQTT ที่เคยระบุไว้ในเอกสาร “เนื้อหาเจาะลึก: การประสานฝูงโดรนผ่านโครงข่าย LoRa Mesh Network” และระบบ ChirpStack ที่กล่าวถึงในเอกสารเดียวกัน เนื้อหาทั้งหมดมาจากการค้นคว้าเพิ่มเติม เป็นเอกสารวิจัยอิสระ
ดาวน์โหลดชุดฝึกสูตรประยุกต์ (CSV/JSON พร้อมเฉลย) · ข้อมูลสังเคราะห์สำหรับฝึกคำนวณและตรวจหน่วย